免费版与 Pro
虚拟视图
更简洁地呈现附近交通。
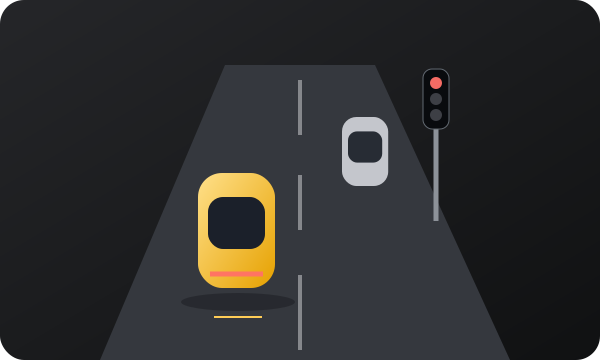
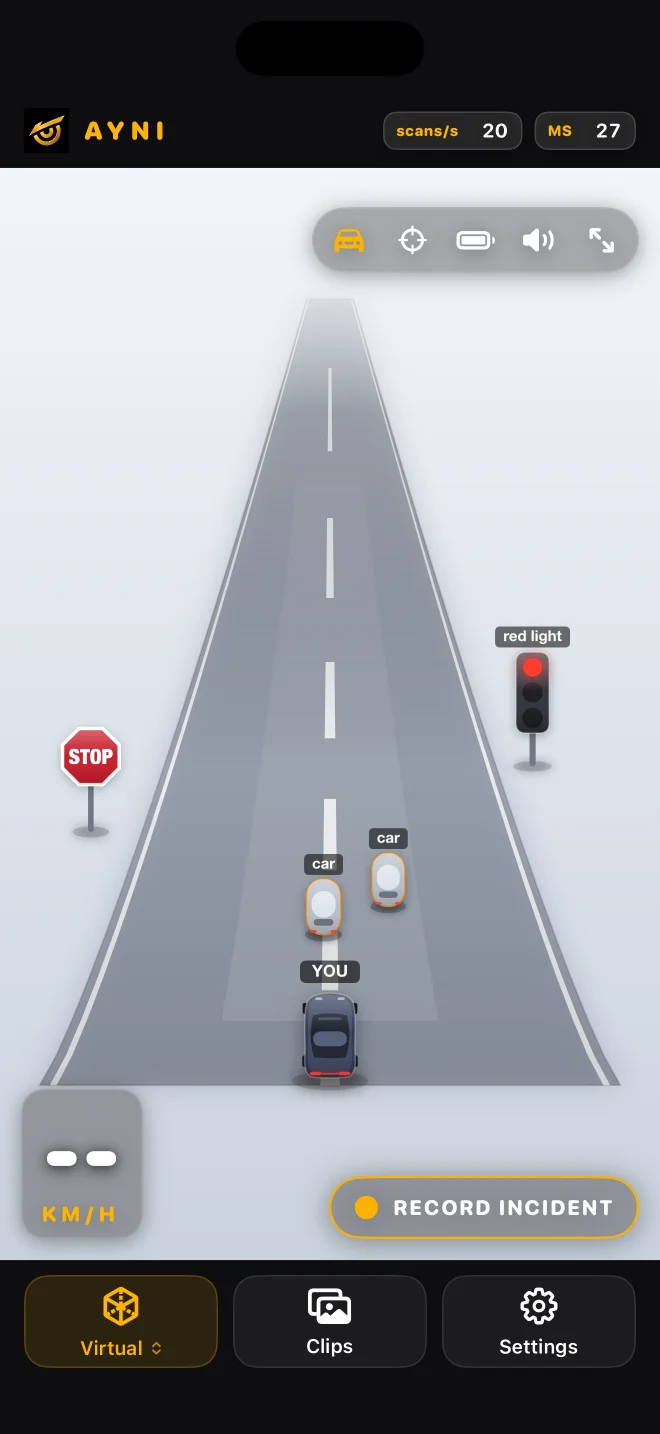
2.5D 场景将支持的识别结果转化为易读的物体表示,减少视觉杂乱。
另一种理解识别结果的方式
虚拟视图与识别视图使用同一摄像头及识别结果。简化物体让场景更便于快速浏览;切换视图不会添加摄像头或第二个模型。
先选择识别器,再打开“虚拟”
使用 nawnaw 或 nawnaw pro,然后从视图控件打开“虚拟”。需要理解简化物体所代表的内容时,可随时回到“识别”查看摄像头画面。分割系列使用不同页面。
近似空间
位置、大小和朝向是基于单个摄像头的估计。这是 2.5D 驾驶显示,并非测绘过的 3D 环境。它无法显示摄像头视野之外的车辆,空白场景也不能证明没有障碍物。
实用的设置检查
停稳后,在识别和虚拟视图中比较一个可见且受支持的物体。关注大类和所在方向是否一致,而非精确距离。如果场景为空,请检查原始摄像头画面及所选识别器。空白可视化也可能意味着漏检。
显示内容会省略什么
简化会移除纹理,并可能遗漏不受支持或被遮挡的物体。它不能显示看不见车辆的背面,也不能确认某个间隙足够供你操作。要查看街道和建筑,请选择“地图”;这些来自地图数据,而非摄像头可视化。
阅读指南 ↗