Free та Pro
Віртуальний вигляд
Простіша картина заторів поблизу.
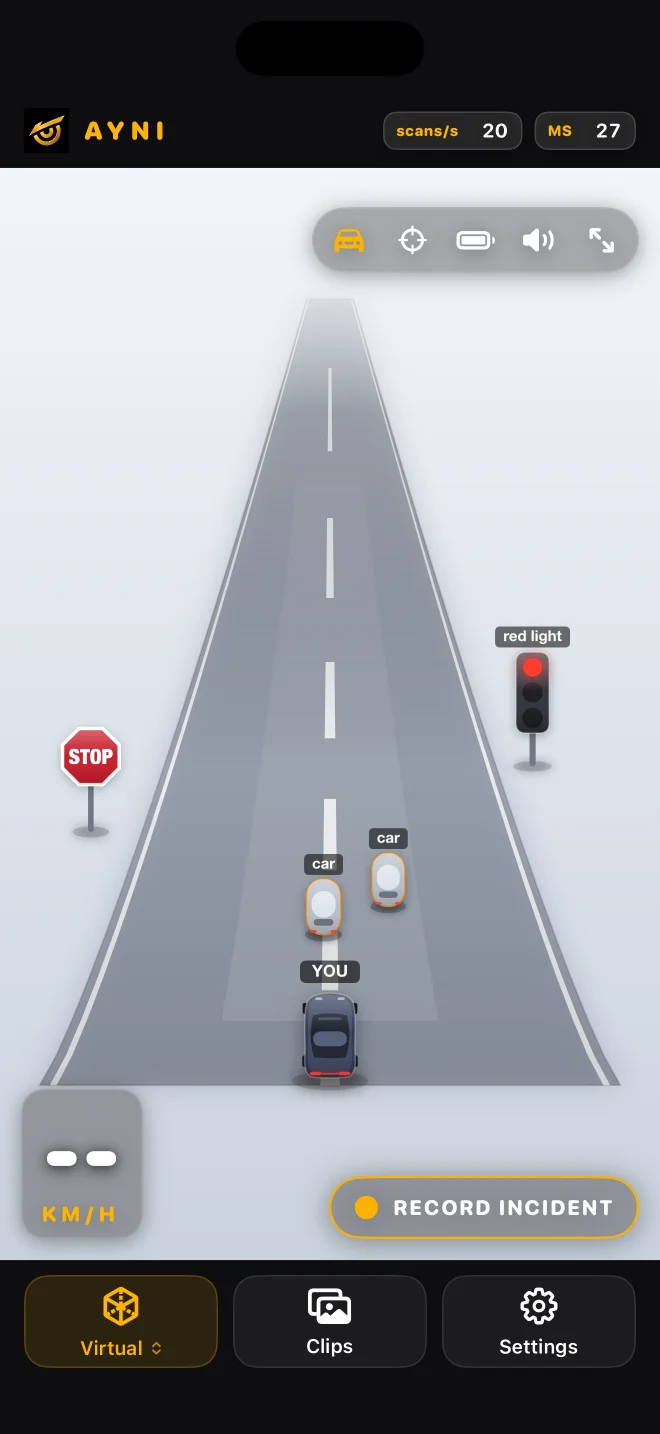
Сцена 2.5D перетворює підтримувані виявлення на зрозумілі представлення об’єктів із меншою візуальністю безлад.
Інший спосіб читання виявлень
Virtual View використовує ті самі результати камери та детектора, що й Detection. Його спрощені об’єкти полегшують візуальне сканування сцени; перемикання переглядів не додає іншу камеру чи другу модель.
Виберіть детектор, а потім — віртуальний
Використовуйте nawnaw або nawnaw pro, а потім відкрийте Virtual з елемента керування переглядом. Ви можете повернутися до виявлення, щоб побачити зображення з камери, коли вам потрібно зрозуміти, що представляє спрощений об’єкт. Сімейство сегментації використовує іншу сторінку.
Приблизний простір
Позиції, розміри та орієнтації є приблизними для однієї камери. Це 2,5D-дисплей для водіння, а не обстеження 3D-середовища. Він не може показувати транспортні засоби поза полем зору камери, а порожня сцена не доводить відсутність перешкод.
Корисна перевірка налаштувань
Зупинившись, порівняйте видимий підтримуваний об’єкт у Detection і Virtual. Шукайте згоду щодо його загальної категорії та сторони, а не точної відстані. Якщо сцена виглядає порожньою, перевірте оригінальне зображення камери та вибраний детектор. Порожня візуалізація може означати, що об’єкт пропущено.
Що не відображається на дисплеї
Спрощення видаляє текстури та може пропускати непідтримувані або закриті об’єкти. Він не може показувати задню частину невидимого автомобіля або засвідчувати проміжок для маневру. Для вулиць і будівель виберіть Карти; ці функції походять із картографічних даних, а не цієї візуалізації камери.
Прочитайте посібник ↗