Free та Pro
3D-карти та навігація
Помістіть маршрут у контекст.
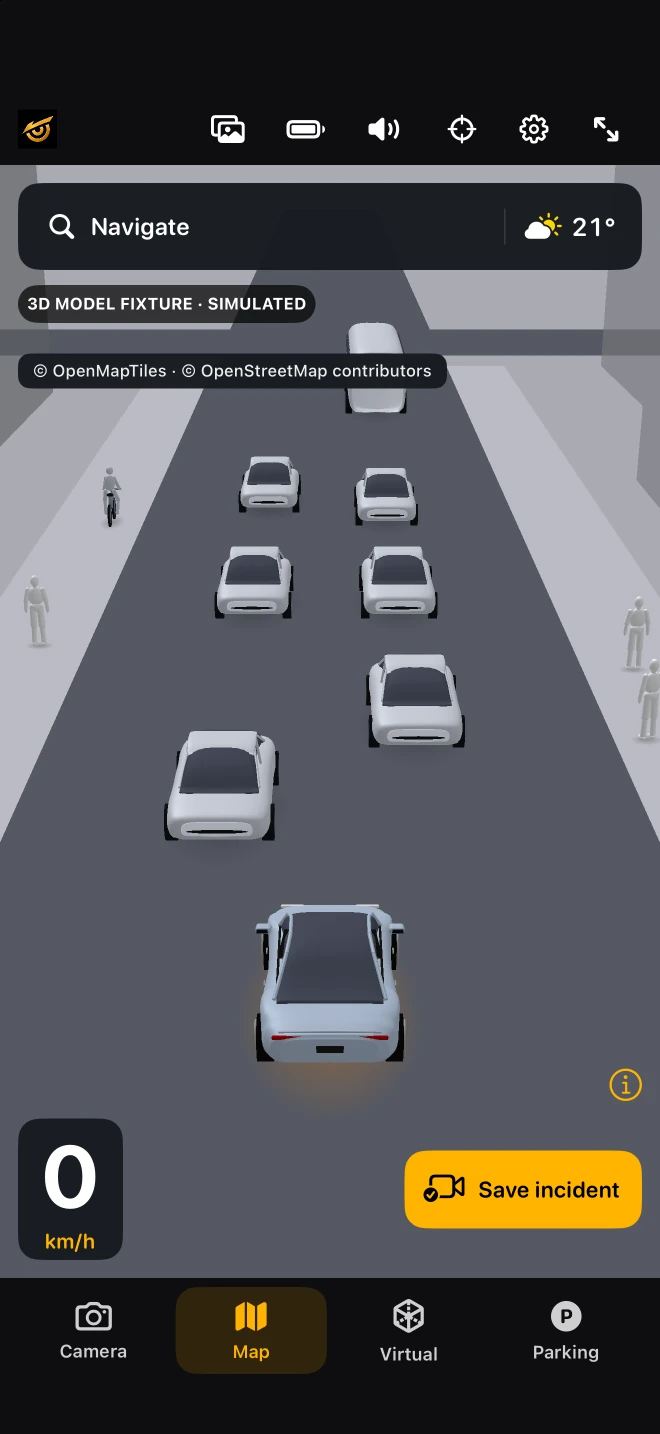
Нанесені на карту дороги та будівлі, приблизні виявлені об’єкти, пошук пункту призначення та погода мають спільний доступ до одного режиму водіння.
Контекст вулиці
Дороги та будівлі беруться з картографічних даних із покриттям залежно від області. Підтримувані виявлення камери розміщуються приблизно в цьому контексті. Карта не є створеною камерою моделлю кожного видимого фасаду. Прочитайте примітки до випуску Карт 2.0.1, перегляньте Як штучний інтелект камери пов’язаний із картоюі перевірте яка карта та запити погоди використовують мережу.
Перегляд, який адаптується
Карта наближається на меншій швидкості та плавно розкривається зі збільшенням швидкості. Зведіть пальці, щоб відкоригувати, досліджуйте, панорамуючи або обертаючи, і скористайтеся елементом керування останнім центром, щоб повернутися до перегляду автомобіля.
Сплануйте перед вирушенням
Шукайте пункт призначення та відкрийте погоду на елементах керування картою перед поїздкою. Для завантаження карти, пошуку пункту призначення, визначення маршруту та прогнозу погоди використовуються онлайн-сервіси. Ці мережеві функції відокремлені від виявлення на пристрої та локального запису.
Розрізняйте джерела даних
Дороги та будівлі надаються за допомогою картографічних даних. Підтримувані об’єкти, розміщені на карті, є приблизними для виявлення камери. Будівля, яка з’являється, коли доступ до камери перервано, не означає, що камера записує. Перевірте камеру та стан запису окремо.
Перевірте поточний інтерфейс
Знімок симулятора AyniCam 2.0 показує випущений макет Карт із змодельованим вмістом. Це корисно для пошуку елементів керування, а не для оцінки реальної точності руху. Шукайте пункт призначення та переглядайте маршрут під час зупинки. Якщо покриття карти або доступ до мережі відсутній, не вважайте, що локальний штучний інтелект також недоступний.
Прочитайте посібник ↗