Free และ Pro
มุมมองเสมือน
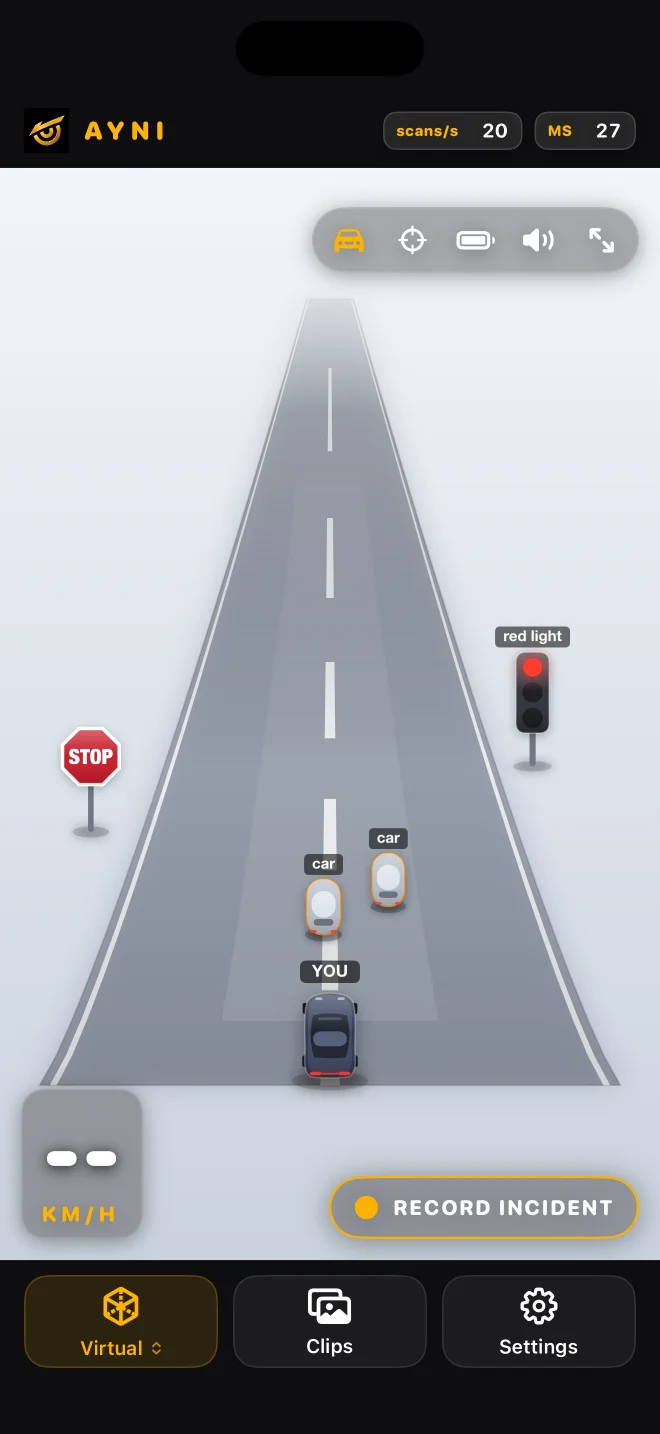
ภาพการจราจรในบริเวณใกล้เคียงที่เรียบง่ายขึ้น
ฉาก 2.5D เปลี่ยนการตรวจจับที่รองรับให้เป็นการนำเสนอวัตถุที่อ่านได้โดยมีภาพที่ไม่เกะกะ
อีกวิธีหนึ่งในการอ่านการตรวจจับ
มุมมองเสมือน ใช้กล้องและผลลัพธ์ของตัวตรวจจับเดียวกันกับการตรวจจับ วัตถุที่เรียบง่ายช่วยให้สแกนฉากได้ง่ายขึ้น การสลับมุมมองไม่ได้เพิ่มกล้องตัวอื่นหรือรุ่นที่สอง
เลือกเครื่องตรวจจับ จากนั้นเสมือน
ใช้ nawnaw หรือ nawnaw pro จากนั้นเปิด Virtual จากตัวควบคุมมุมมอง คุณสามารถกลับไปที่การตรวจจับเพื่อดูภาพของกล้องได้ทุกเมื่อที่คุณต้องการทำความเข้าใจว่าวัตถุแบบง่ายหมายถึงอะไร กลุ่มการแบ่งส่วนใช้หน้าอื่น
พื้นที่โดยประมาณ
ตำแหน่ง ขนาด และการวางแนวเป็นการประมาณจากกล้องตัวเดียว นี่คือจอแสดงผลการขับขี่ 2.5D ไม่ใช่สภาพแวดล้อม 3D ที่สำรวจ ไม่สามารถแสดงยานพาหนะนอกมุมมองของกล้องได้ และฉากที่ว่างเปล่าไม่ได้พิสูจน์ว่าไม่มีสิ่งกีดขวาง
การตรวจสอบการตั้งค่าที่มีประโยชน์
ในขณะที่หยุด ให้เปรียบเทียบวัตถุที่รองรับที่มองเห็นได้ในการตรวจจับและเสมือนจริง มองหาข้อตกลงเกี่ยวกับประเภททั่วไปและด้านข้าง ไม่ใช่ระยะทางที่แน่นอน หากฉากนั้นว่างเปล่า ให้ตรวจสอบภาพต้นฉบับจากกล้องและตัวตรวจจับที่เลือก การแสดงภาพที่ว่างเปล่าอาจหมายความว่ามีวัตถุหายไป
สิ่งที่จอแสดงผลมองข้ามไป
การทำให้เข้าใจง่ายจะลบพื้นผิวและอาจละเว้นวัตถุที่ไม่ได้รับการสนับสนุนหรือถูกบดบัง ไม่สามารถแสดงด้านหลังของยานพาหนะที่มองไม่เห็นหรือรับรองช่องว่างสำหรับการหลบหลีก สำหรับถนนและอาคาร ให้เลือก Maps; คุณสมบัติเหล่านั้นมาจากข้อมูลแผนที่ ไม่ใช่การแสดงภาพของกล้อง
อ่านคำแนะนำ ↗