Free och Pro
Virtuell vy
En enklare bild av närliggande trafik.
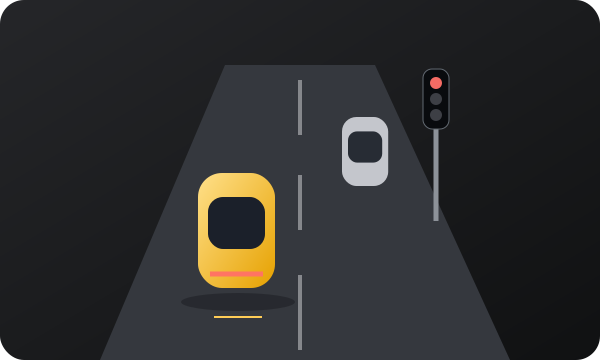
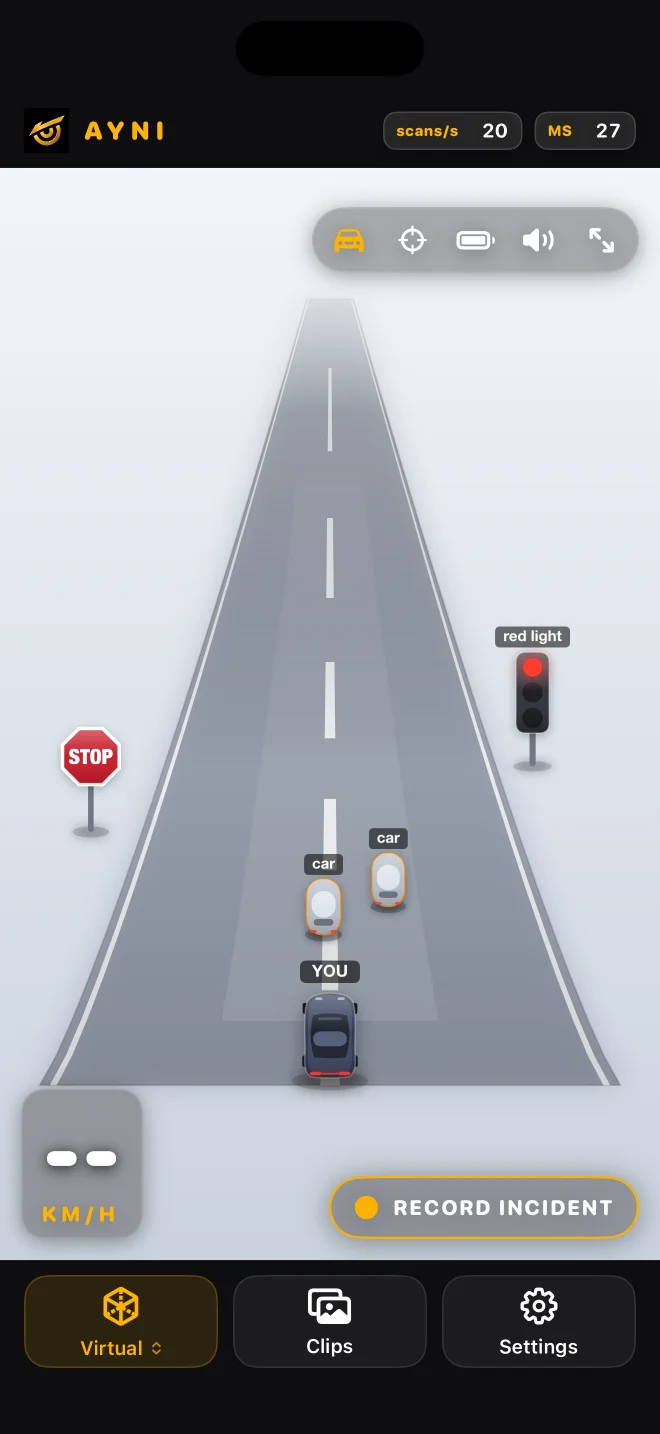
En 2.5D-scen omvandlar detektioner som stöds till tydliga objektrepresentationer med mindre visuellt brus.
Ett annat sätt att läsa upptäckter
Virtual View använder samma kamera- och detektorresultat som detektion. Dess förenklade objekt gör scenen lättare att skanna visuellt; att byta vy lägger inte till ytterligare en kamera eller en andra modell.
Välj en detektor och sedan Virtuell
Använd nawnaw eller nawnaw pro och öppna sedan Virtuell via vykontrollen. Du kan återgå till Detektion för att se kamerabilden när du behöver förstå vad ett förenklat objekt motsvarar. Segmenteringsfamiljen använder en annan sida.
Ungefärligt utrymme
Positioner, storlekar och orienteringar är uppskattningar från en enda kamera. Detta är en 2,5D-körskärm, inte en undersökt 3D-miljö. Den kan inte visa fordon utanför kamerans sikt, och en tom scen bevisar inte att det inte finns några hinder.
En användbar kontroll av inställningarna
Jämför ett synligt objekt som stöds i detektion och virtuellt när det är stoppat. Leta efter enighet om dess allmänna kategori och sida, inte exakt avstånd. Om scenen verkar tom, kontrollera den ursprungliga kamerabilden och den valda detektorn. En tom visualisering kan betyda att ett objekt har missats.
Det som vyn utelämnar
Förenkling tar bort texturer och kan utelämna objekt som inte stöds eller skyms. Den kan inte visa baksidan av ett osynligt fordon eller intyga en lucka för en manöver. För gator och byggnader välj Kartor; dessa funktioner kommer från kartdata, inte den här kameravisualiseringen.
Läs guiden ↗