Бесплатная версия и Pro
Виртуальный режим
Более простой вид ближайшего движения.
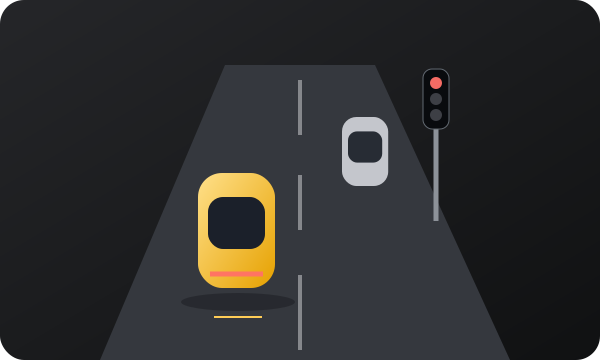
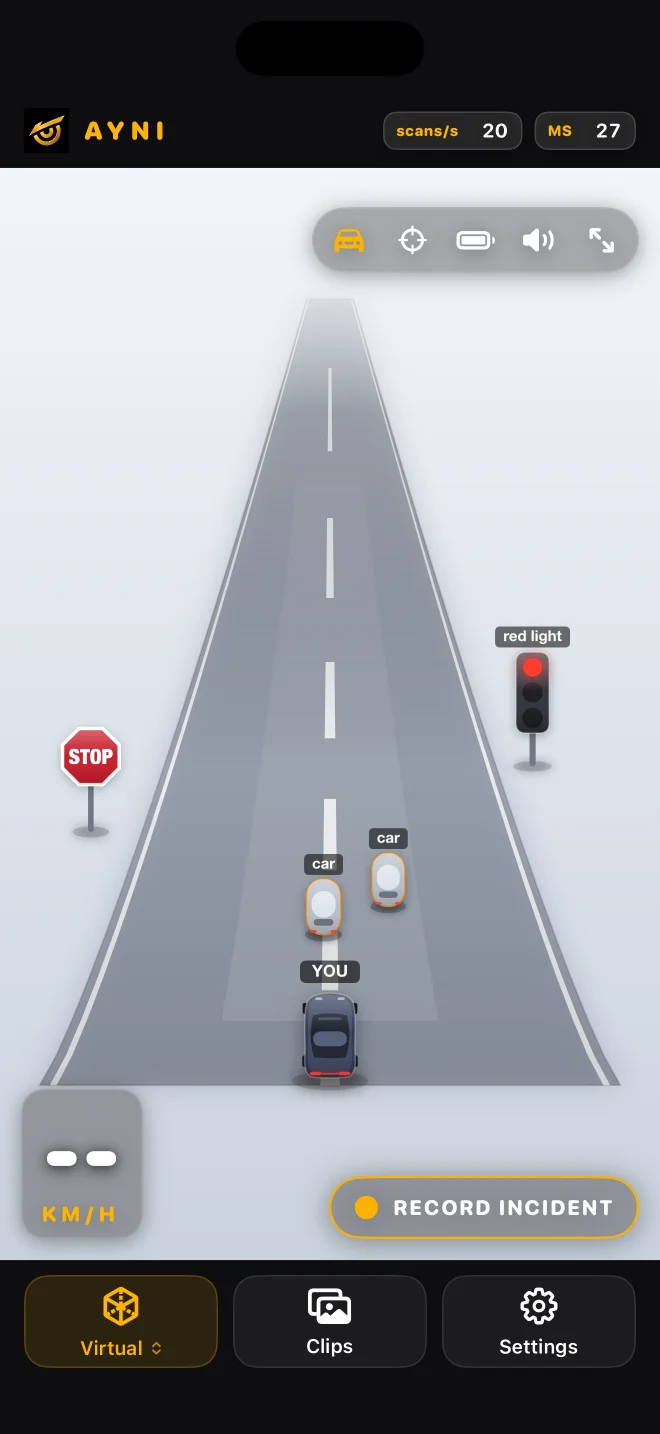
Сцена 2.5D превращает поддерживаемые результаты распознавания в понятные изображения объектов с меньшим визуальным шумом.
Другой способ читать результаты распознавания
Виртуальный режим использует ту же камеру и результаты детектора, что и режим распознавания. Упрощённые объекты облегчают визуальное восприятие сцены; смена режима не добавляет другую камеру или вторую модель.
Выберите детектор, затем виртуальный режим
Используйте nawnaw или nawnaw pro, затем откройте виртуальный режим переключателем видов. Чтобы понять, что представляет упрощённый объект, всегда можно вернуться к распознаванию и увидеть изображение камеры. Семейство сегментации использует другую страницу.
Приблизительное пространство
Положения, размеры и ориентация — оценки по данным одной камеры. Это дорожное отображение 2.5D, а не геодезически точная 3D-среда. Оно не показывает автомобили за пределами обзора камеры, а пустая сцена не доказывает отсутствие препятствий.
Полезная проверка настройки
Во время остановки сравните видимый поддерживаемый объект в режимах распознавания и виртуального вида. Оценивайте совпадение общей категории и стороны, а не точного расстояния. Если сцена кажется пустой, проверьте исходное изображение камеры и выбранный детектор. Пустая визуализация может означать, что объект пропущен.
Чего нет на экране
Упрощение убирает текстуры и может исключать неподдерживаемые или закрытые объекты. Оно не показывает невидимую заднюю часть автомобиля и не подтверждает достаточность зазора для манёвра. Для улиц и зданий выберите карты: эти элементы берутся из картографических данных, а не из визуализации камеры.
Читать руководство ↗