Free și Pro
Vizualizare virtuală
O imagine mai simplă a traficului din apropiere.
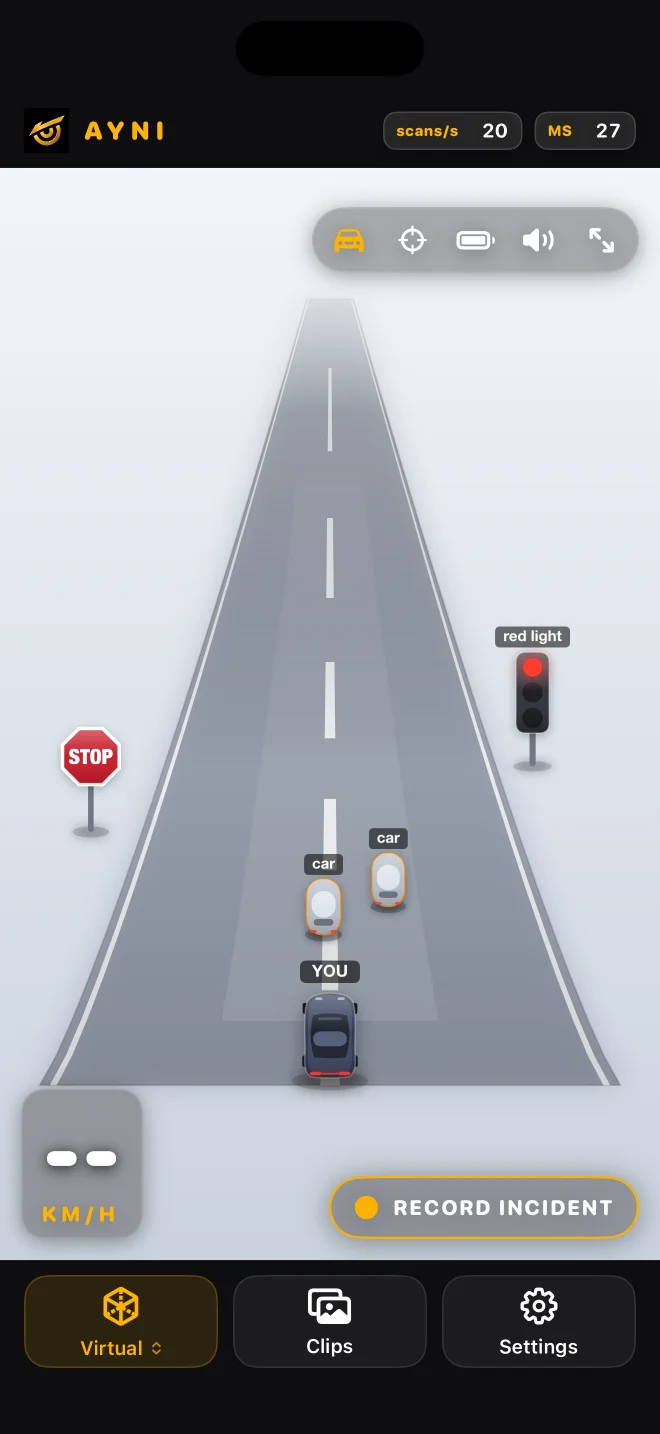
O scenă 2.5D transformă detectările acceptate în reprezentări lizibile ale obiectelor, cu mai puțină aglomerare vizuală.
Un alt mod de a interpreta detectările
Vizualizarea virtuală folosește aceleași rezultate ale camerei și detectorului ca și Detectarea. Obiectele sale simplificate fac scena mai ușor de scanat vizual; schimbarea vederilor nu adaugă o altă cameră sau un al doilea model.
Alege un detector, apoi Virtual
Folosește nawnaw sau nawnaw pro, apoi deschide Virtual din comanda vizualizării. Poți reveni la Detectare pentru imaginea camerei ori de câte ori ai nevoie să înțelegi ce reprezintă un obiect simplificat. Familia de segmentare folosește o pagină diferită.
Spațiu aproximativ
Pozițiile, dimensiunile și orientările sunt estimări de la o singură cameră. Acesta este un afișaj de conducere 2.5D, nu un mediu 3D analizat. Nu poate afișa vehiculele în afara camerei de vedere, iar o scenă goală nu dovedește că nu există obstacole.
O verificare utilă a configurației
În timp ce este oprit, comparați un obiect vizibil acceptat în Detectare și Virtual. Căutați acord cu privire la categoria generală și latura sa, nu distanța exactă. Dacă scena pare goală, verificați imaginea originală a camerei și detectorul selectat. O vizualizare goală poate însemna că un obiect a fost ratat.
Ce omite afișajul
Simplificarea elimină texturile și poate omite obiectele neacceptate sau ascunse. Nu poate arăta spatele unui vehicul nevăzut sau nu poate certifica un spațiu liber pentru o manevră. Pentru străzi și clădiri alegeți Hărți; acele caracteristici provin din datele de cartografiere, nu din vizualizarea acestei camere.
Citește ghidul ↗