Grátis e Pro
Visualização virtual
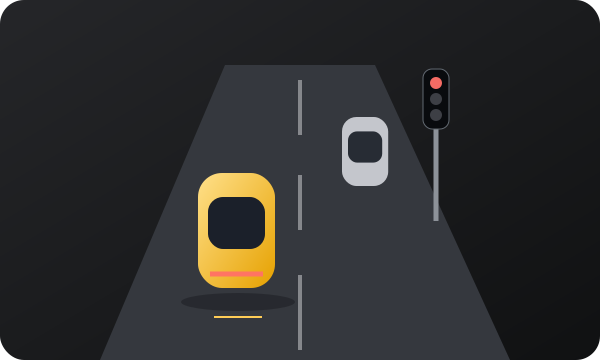
Uma imagem mais simples do trânsito próximo.
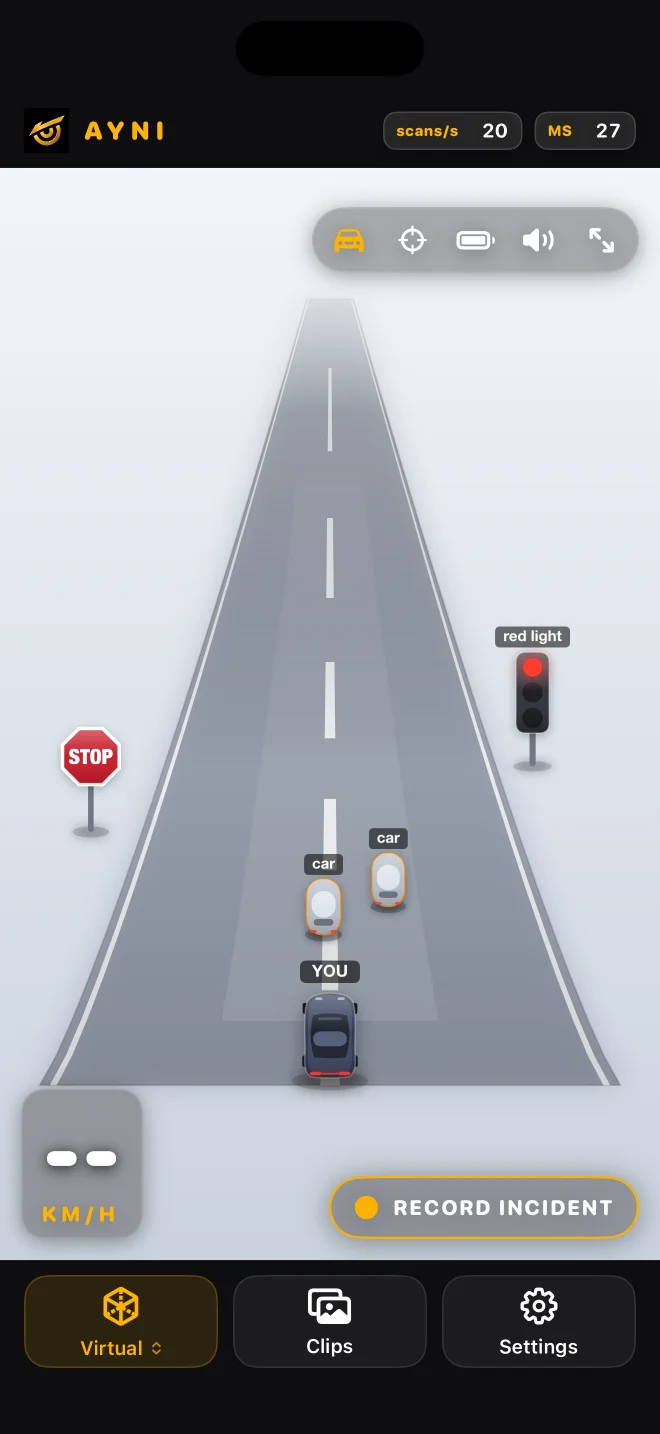
Uma cena em 2,5D transforma as detecções compatíveis em representações de objetos fáceis de entender, com menos distração visual.
Outra forma de interpretar as detecções
A Visualização virtual usa a mesma câmera e os mesmos resultados do modo Detecção. Os objetos simplificados facilitam a leitura visual da cena; trocar de visualização não acrescenta uma câmera nem um segundo modelo.
Escolha um detector e depois Virtual
Use nawnaw ou nawnaw pro e abra Virtual pelo controle de visualização. Você pode voltar a Detecção para conferir a imagem sempre que precisar entender o que um objeto simplificado representa. A família de segmentação usa uma página diferente.
Espaço aproximado
Posições, tamanhos e orientações são estimativas de uma única câmera. É uma visualização de direção em 2,5D, não um ambiente 3D medido. Não mostra veículos fora do campo da câmera, e uma cena vazia não prova que não há obstáculos.
Uma verificação útil de configuração
Com o veículo parado, compare um objeto visível e compatível em Detecção e Virtual. Procure concordância sobre a categoria geral e o lado, não a distância exata. Se a cena parecer vazia, confira a imagem original e o detector selecionado. Uma visualização vazia pode significar que um objeto não foi detectado.
O que a visualização deixa de fora
A simplificação remove texturas e pode omitir objetos não compatíveis ou ocultos. Não mostra a parte de trás de um veículo invisível nem certifica espaço para uma manobra. Para ruas e edifícios, escolha Mapas; esses elementos vêm de dados cartográficos, não desta visualização da câmera.
Leia o guia ↗