Free i Pro
Widok wirtualny
Prostszy obraz ruchu w pobliżu.
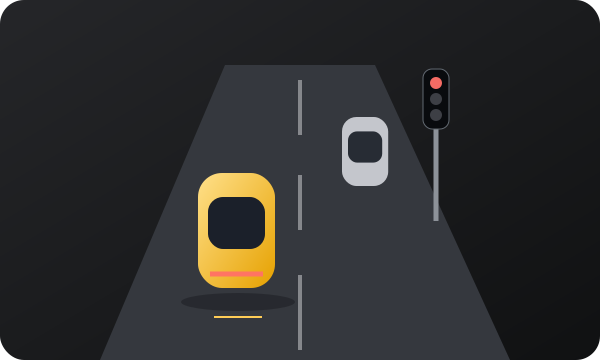
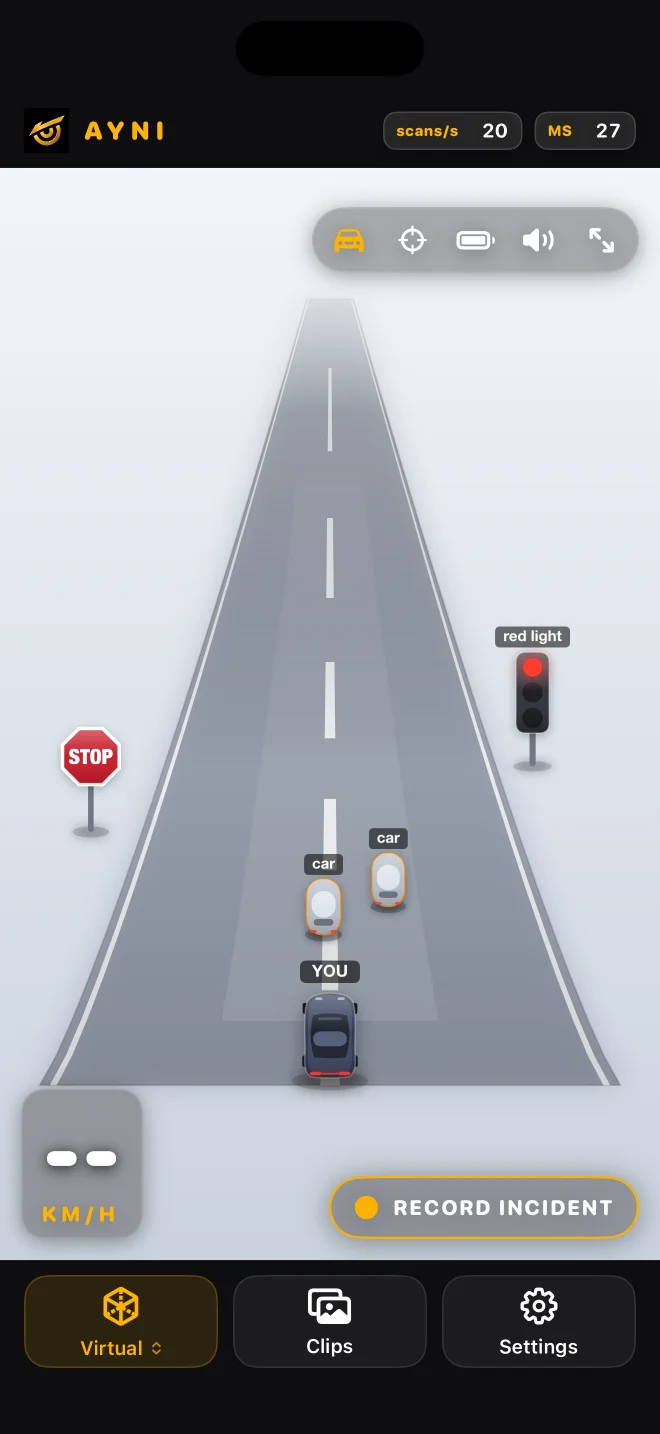
Scena 2,5D zamienia obsługiwane wykrycia w czytelne reprezentacje obiektów z mniejszym bałaganem wizualnym.
Inny sposób odczytywania wykrytych informacji
Widok wirtualny korzysta z tych samych wyników kamery i detektora co wykrywanie. Uproszczone obiekty ułatwiają wizualne skanowanie sceny; przełączanie widoków nie powoduje dodania kolejnej kamery ani drugiego modelu.
Wybierz detektor, a następnie wirtualnie
Użyj nawnaw lub nawnaw pro, a następnie otwórz Virtual z poziomu kontroli widoku. Zawsze, gdy chcesz zrozumieć, co reprezentuje uproszczony obiekt, możesz wrócić do Wykrywania, aby zobaczyć obraz z kamery. Rodzina segmentacji wykorzystuje inną stronę.
Przybliżona przestrzeń
Pozycje, rozmiary i orientacje są szacunkowe z jednej kamery. To jest wyświetlacz jazdy 2,5D, a nie badane środowisko 3D. Nie może pokazywać pojazdów poza polem widzenia kamery, a pusta scena nie jest dowodem na to, że nie ma przeszkód.
Przydatna kontrola konfiguracji
Po zatrzymaniu porównaj widoczny obsługiwany obiekt w trybie wykrywania i wirtualnym. Poszukaj zgodności co do ogólnej kategorii i boku, a nie dokładnej odległości. Jeśli scena wydaje się pusta, sprawdź oryginalny obraz z kamery i wybrany detektor. Pusta wizualizacja może oznaczać, że jakiś obiekt został pominięty.
Co pomija wyświetlacz
Uproszczenie usuwa tekstury i może pominąć nieobsługiwane lub zasłonięte obiekty. Nie może pokazywać tyłu niewidocznego pojazdu ani potwierdzać przerwy na manewr. W przypadku ulic i budynków wybierz Mapy; te funkcje pochodzą z danych map, a nie z wizualizacji kamery.
Przeczytaj przewodnik ↗