Gratis og Pro
Virtuell visning
Et enklere bilde av trafikken i nærheten.
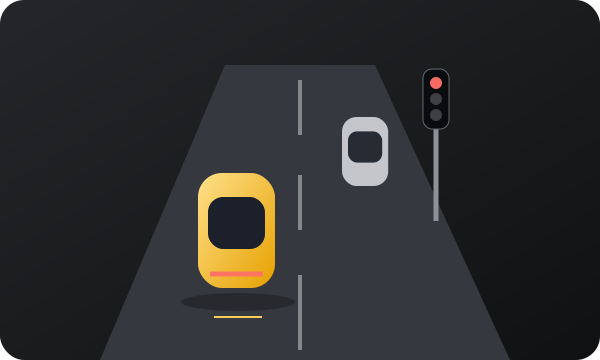
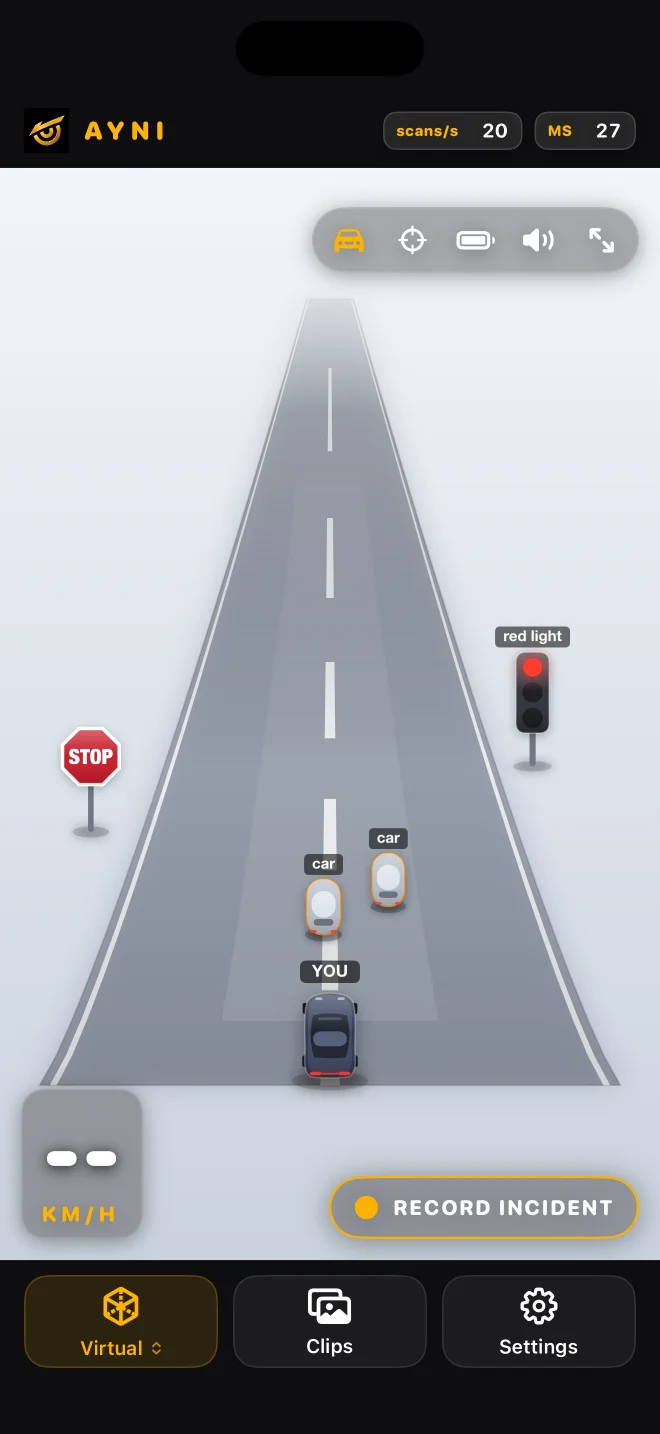
En 2.5D-scene gjør støttede gjenkjenninger til lesbare objektrepresentasjoner med mindre visuelt rot.
En annen måte å lese gjenkjenninger på
Virtuell visning bruker samme kamera og registreringsresultater som Registrering. Forenklede objekter gjør scenen lettere å overskue; å bytte visning legger ikke til et ekstra kamera eller en annen modell.
Velg en gjenkjenningsmodell, deretter Virtuell
Bruk nawnaw eller nawnaw pro, og åpne deretter Virtuell fra visningskontrollen. Du kan gå tilbake til Gjenkjenning for å se kamerabildet når du trenger å forstå hva et forenklet objekt representerer. Segmenteringsfamilien bruker en annen side.
Omtrentlig rom
Posisjoner, størrelser og retninger er estimater fra ett kamera. Dette er en 2.5D-kjørevisning, ikke et oppmålt 3D-miljø. Den kan ikke vise kjøretøy utenfor kameraets synsfelt, og en tom scene beviser ikke at det ikke finnes hindringer.
En nyttig oppsettskontroll
Mens bilen står stille, sammenlign et synlig, støttet objekt i Registrering og Virtuell visning. Se etter samsvar om generell kategori og side, ikke nøyaktig avstand. Hvis scenen ser tom ut, kontroller det opprinnelige kamerabildet og valgt registreringsmodell. En tom visualisering kan bety at et objekt ble oversett.
Hva visningen utelater
Forenklingen fjerner teksturer og kan utelate objekter som er skjulte eller ikke støttes. Den kan ikke vise baksiden av et usett kjøretøy eller bekrefte at det er plass til en manøver. Velg Kart for gater og bygninger; disse kommer fra kartdata, ikke denne kameravisualiseringen.
Les veiledningen ↗