Gratis en Pro
Virtuele weergave
Een eenvoudiger beeld van verkeer in de buurt.
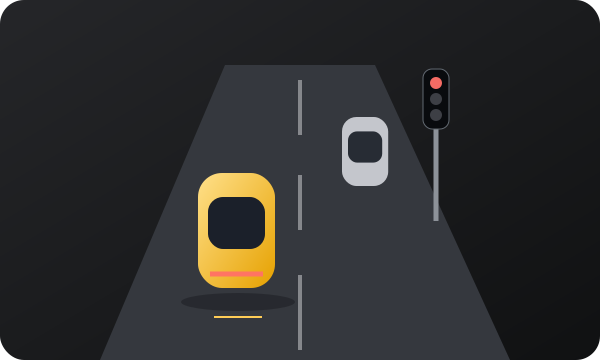
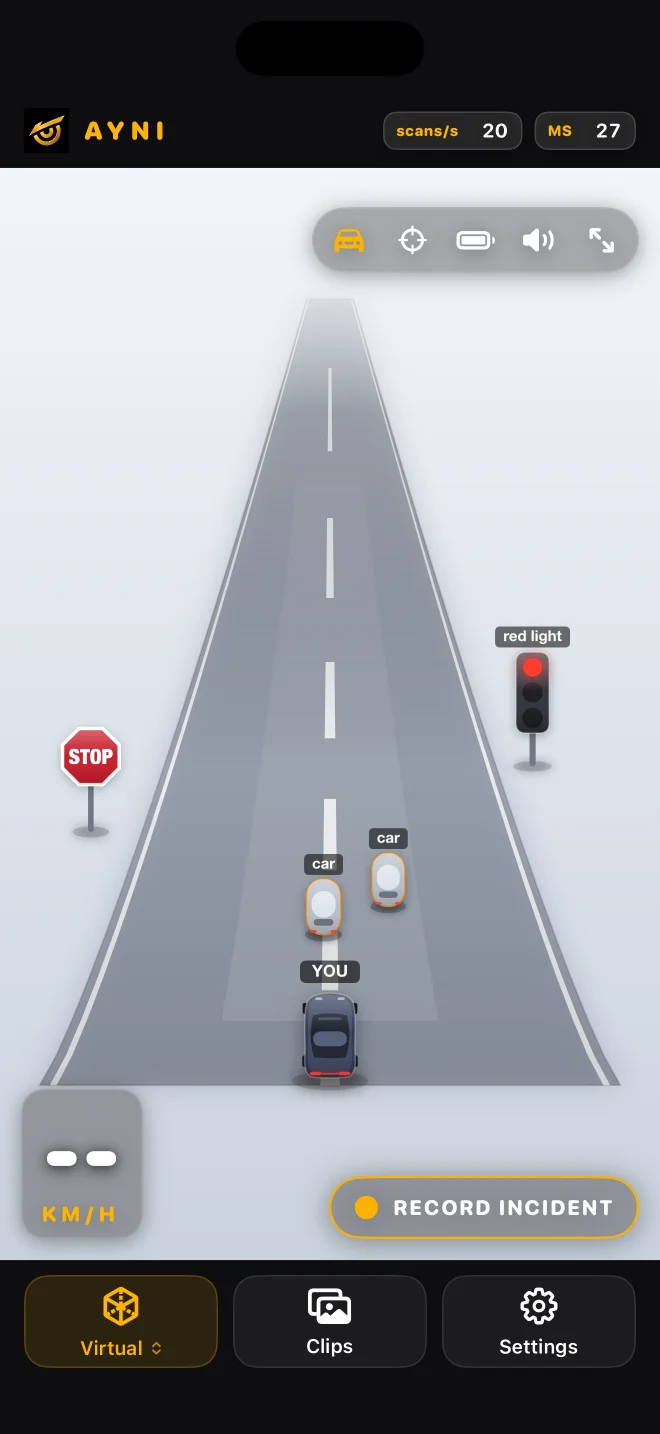
Een 2,5D-scène maakt van ondersteunde detecties overzichtelijke objectweergaven met minder visuele drukte.
Een andere manier om detecties te begrijpen
De virtuele weergave gebruikt dezelfde camera- en detectorresultaten als Detectie. De vereenvoudigde objecten maken de scène visueel overzichtelijker; wisselen van weergave voegt geen extra camera of tweede model toe.
Kies een detector en daarna Virtueel
Gebruik nawnaw of nawnaw pro en open daarna Virtueel via de weergaveknop. Je kunt terugkeren naar Detectie om het camerabeeld te zien wanneer je wilt begrijpen wat een vereenvoudigd object voorstelt. De segmentatiefamilie gebruikt een andere pagina.
Geschatte ruimte
Posities, afmetingen en richtingen zijn schattingen op basis van één camera. Dit is een 2,5D-rijweergave, geen nauwkeurig ingemeten 3D-omgeving. Voertuigen buiten het camerabeeld kunnen niet worden getoond en een lege scène bewijst niet dat er geen obstakels zijn.
Een nuttige installatiecontrole
Vergelijk bij stilstand een zichtbaar ondersteund object in Detectie en Virtueel. Kijk of de algemene categorie en de kant waar het object staat overeenkomen, niet de exacte afstand. Controleer bij een lege scène het oorspronkelijke camerabeeld en de geselecteerde detector. Een lege visualisatie kan betekenen dat een object is gemist.
Wat de weergave weglaat
Vereenvoudiging verwijdert texturen en kan niet-ondersteunde of afgeschermde objecten weglaten. Ze kan de achterkant van een onzichtbaar voertuig niet tonen of bevestigen dat een opening groot genoeg is voor een manoeuvre. Kies Kaarten voor straten en gebouwen; die komen uit kaartgegevens, niet uit deze cameravisualisatie.
Lees de handleiding ↗