Free 및 Pro
가상 화면
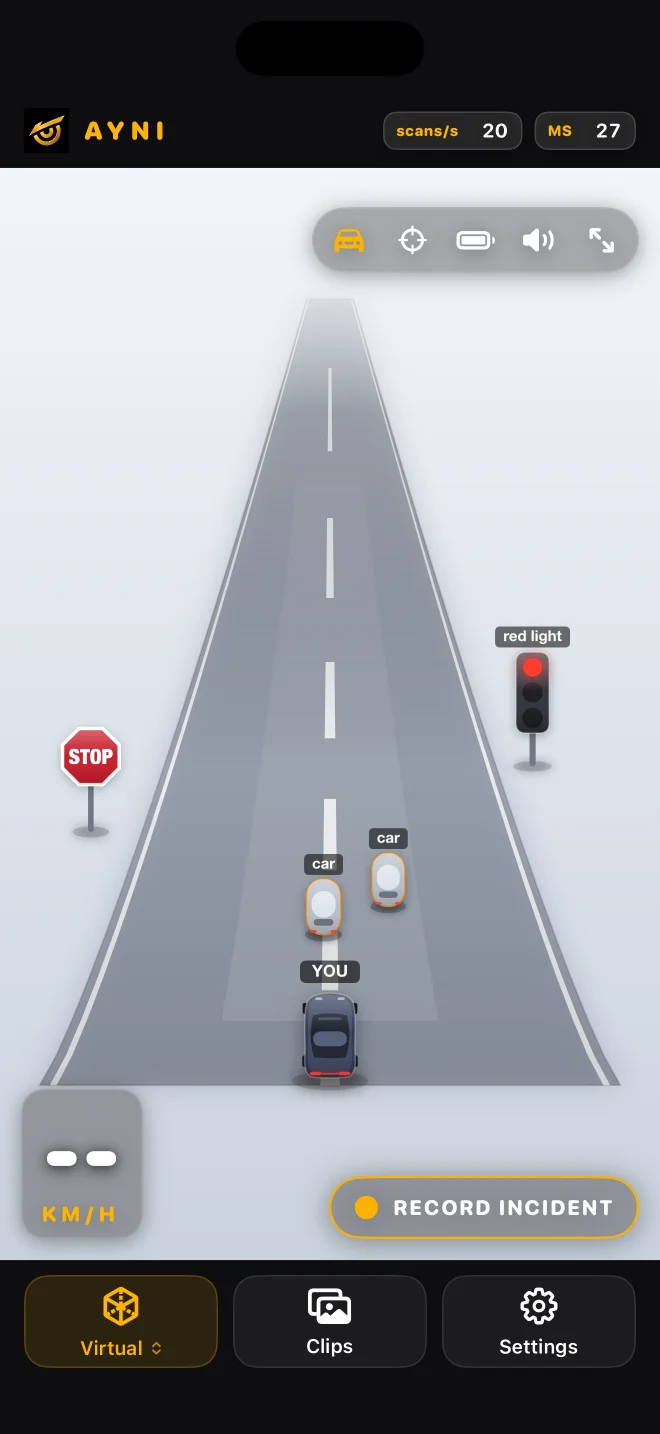
주변 교통 상황을 더욱 간단하게 보여줍니다.
2.5D 장면은 지원되는 감지를 시각적 혼란을 줄이면서 읽을 수 있는 개체 표현으로 바꿉니다.
탐지 내용을 읽는 또 다른 방법
Virtual View는 감지와 동일한 카메라 및 감지기 결과를 사용합니다. 단순화된 개체를 사용하면 장면을 시각적으로 더 쉽게 스캔할 수 있습니다. 보기를 전환해도 다른 카메라나 두 번째 모델이 추가되지는 않습니다.
감지기 선택 후 Virtual
nawnaw 또는 nawnaw pro를 사용한 다음 보기 컨트롤에서 Virtual을 엽니다. 단순화된 객체가 무엇을 나타내는지 이해해야 할 때마다 감지로 돌아가서 카메라 이미지를 볼 수 있습니다. 분할 계열은 다른 페이지를 사용합니다.
대략적인 공간
위치, 크기 및 방향은 단일 카메라의 추정치입니다. 이는 측량된 3D 환경이 아닌 2.5D 주행 디스플레이입니다. 카메라 시야 밖의 차량을 보여줄 수 없으며 빈 장면은 장애물이 없다는 것을 증명하지 않습니다.
유용한 설정 확인
중지된 동안 감지 및 가상에서 보이는 지원 개체를 비교합니다. 정확한 거리가 아닌 일반적인 범주와 측면에 대한 합의를 찾으십시오. 장면이 비어 있는 경우 원본 카메라 이미지와 선택한 감지기를 확인하세요. 빈 시각화는 개체가 누락되었음을 의미할 수 있습니다.
디스플레이에서 생략되는 내용
단순화는 텍스처를 제거하고 지원되지 않거나 가려진 개체를 생략할 수 있습니다. 보이지 않는 차량의 후방을 보여주거나 기동을 위한 간격을 인증할 수는 없습니다. 거리와 건물의 경우 지도를 선택하세요. 이러한 기능은 이 카메라 시각화가 아닌 매핑 데이터에서 나옵니다.
가이드 읽기 ↗