Free e Pro
Vista virtuale
Un'immagine più semplice del traffico nelle vicinanze.
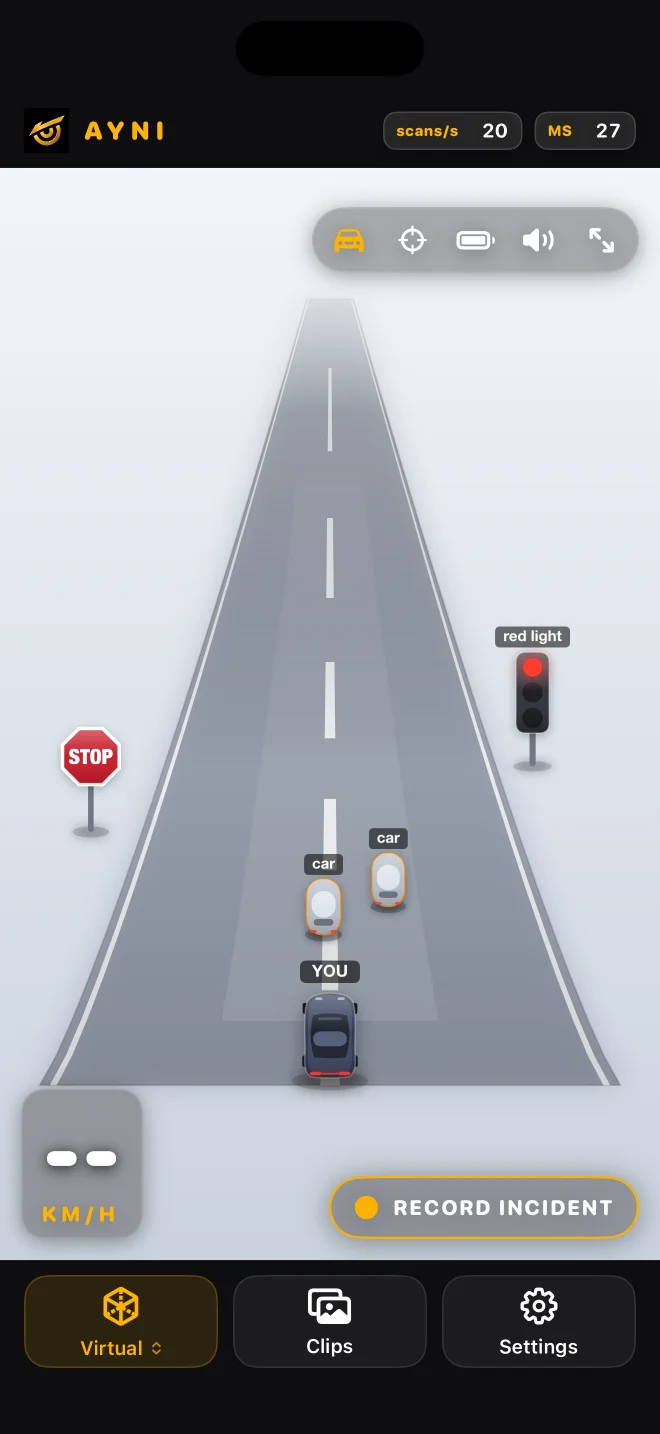
Una scena 2.5D trasforma i rilevamenti supportati in rappresentazioni di oggetti leggibili con meno confusione visiva.
Un altro modo per leggere i rilevamenti
La Visualizzazione Virtuale utilizza gli stessi risultati della telecamera e del rilevatore del Rilevamento. I suoi oggetti semplificati rendono la scena più facile da scansionare visivamente; il cambio di visualizzazione non aggiunge un'altra fotocamera o un secondo modello.
Scegli un rilevatore, quindi Virtuale
Utilizza nawnaw o nawnaw pro, quindi apri Virtuale dal controllo di visualizzazione. Puoi tornare a Rilevamento per vedere l'immagine della telecamera ogni volta che hai bisogno di capire cosa rappresenta un oggetto semplificato. La famiglia di segmentazione utilizza una pagina diversa.
Spazio approssimativo
Posizioni, dimensioni e orientamenti sono stime di una singola telecamera. Questo è un display di guida 2.5D, non un ambiente 3D esaminato. Non può mostrare veicoli fuori dal campo visivo della telecamera e una scena vuota non dimostra che non ci siano ostacoli.
Un utile controllo della configurazione
Durante l'arresto, confronta un oggetto supportato visibile in Rilevamento e Virtuale. Cerca un accordo sulla sua categoria generale e sul suo lato, non sulla distanza esatta. Se la scena appare vuota, controllare l'immagine originale della telecamera e il rilevatore selezionato. Una visualizzazione vuota può significare che un oggetto è stato mancato.
Ciò che il display tralascia
La semplificazione rimuove le texture e può omettere oggetti non supportati o oscurati. Non può mostrare la parte posteriore di un veicolo invisibile né certificare uno spazio per una manovra. Per strade ed edifici scegli Mappe; tali funzionalità provengono dai dati di mappatura, non dalla visualizzazione della telecamera.
Leggi la guida ↗