Free & Pro
Tampilan Virtual
Gambaran sederhana tentang lalu lintas di sekitar.
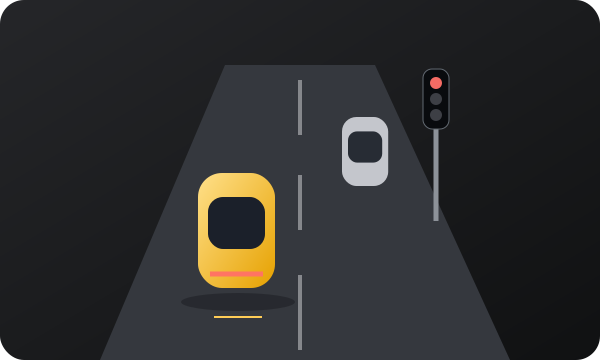
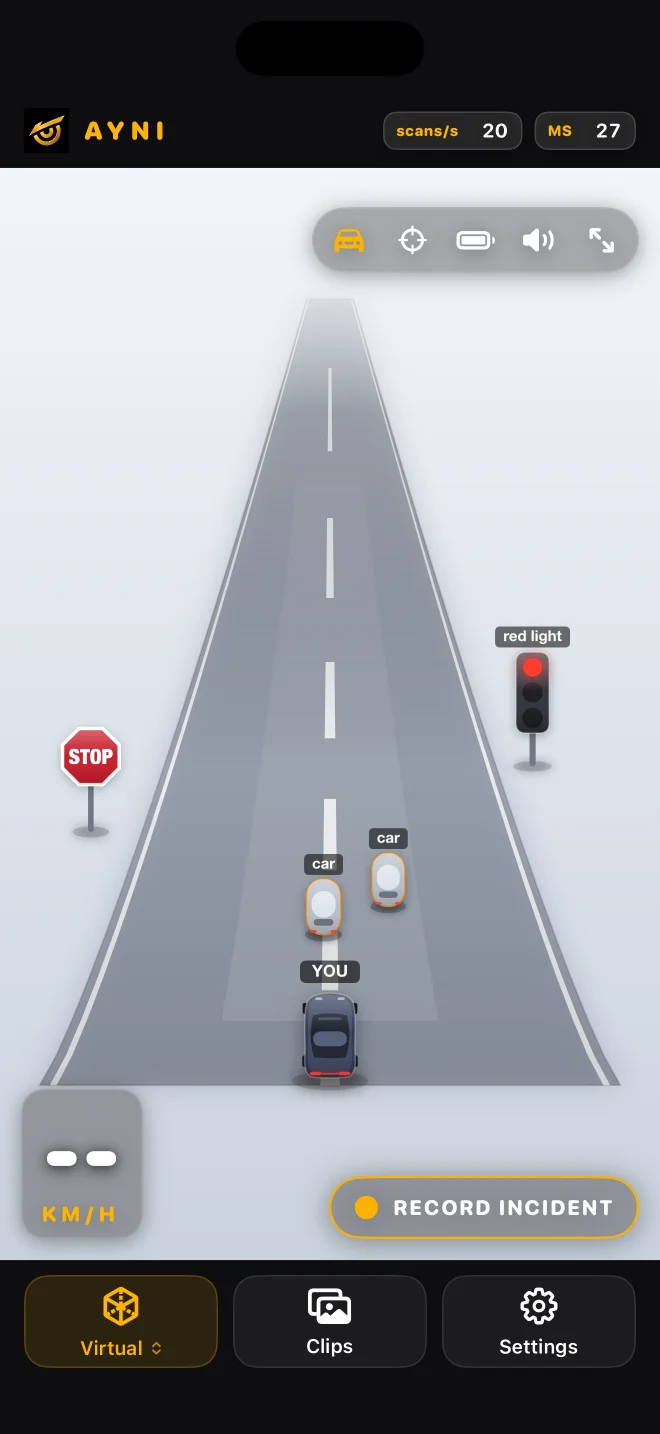
Pemandangan 2,5D mengubah deteksi yang didukung menjadi representasi objek yang dapat dibaca dengan lebih sedikit kekacauan visual.
Cara lain untuk membaca deteksi
Tampilan Virtual menggunakan hasil kamera dan detektor yang sama dengan Deteksi. Objeknya yang disederhanakan membuat pemandangan lebih mudah dipindai secara visual; berpindah tampilan tidak menambah kamera lain atau model kedua.
Pilih detektor, lalu Virtual
Gunakan nawnaw atau nawnaw pro, lalu buka Virtual dari kontrol tampilan. Anda dapat kembali ke Deteksi untuk melihat gambar kamera kapan pun Anda perlu memahami apa yang diwakili oleh objek yang disederhanakan. Kelompok segmentasi menggunakan halaman berbeda.
Perkiraan ruang
Posisi, ukuran, dan orientasi merupakan perkiraan dari satu kamera. Ini adalah tampilan berkendara 2,5D, bukan lingkungan 3D yang disurvei. Itu tidak dapat menampilkan kendaraan di luar pandangan kamera, dan pemandangan kosong tidak membuktikan tidak ada hambatan.
Pemeriksaan penyiapan yang berguna
Saat berhenti, bandingkan objek yang didukung terlihat di Deteksi dan Virtual. Carilah kesepakatan tentang kategori umum dan sisinya, bukan jarak pastinya. Jika pemandangan tampak kosong, periksa gambar kamera asli dan detektor yang dipilih. Visualisasi yang kosong dapat berarti ada objek yang terlewat.
Apa yang tidak ditampilkan pada tampilan
Penyederhanaan menghilangkan tekstur dan mungkin menghilangkan objek yang tidak didukung atau dikaburkan. Itu tidak dapat menunjukkan bagian belakang kendaraan yang tidak terlihat atau menyatakan celah untuk bermanuver. Untuk jalan dan bangunan pilih Maps; fitur tersebut berasal dari data pemetaan, bukan visualisasi kamera ini.
Baca panduannya ↗