Free & Pro
Peta 3D & navigasi
Letakkan rute dalam konteks.
Jalan dan bangunan yang dipetakan, perkiraan terdeteksi objek, penelusuran tujuan, dan cuaca berbagi satu tampilan mengemudi.
Konteks jalan
Jalan dan bangunan berasal dari data peta, dengan cakupan bergantung pada area. Deteksi kamera yang didukung ditempatkan kira-kira dalam konteks tersebut. Peta bukanlah model buatan kamera dari setiap fasad yang terlihat. Baca catatan rilis Maps 2.0.1, lihat bagaimana kamera AI berhubungan dengan peta, dan periksa peta dan permintaan cuaca mana yang menggunakan jaringan.
Tampilan yang beradaptasi
Peta bergerak mendekat dengan kecepatan rendah dan terbuka dengan mulus seiring bertambahnya kecepatan. Cubit untuk menyesuaikan, jelajahi dengan menggeser atau memutar, dan gunakan kontrol pemusatan ulang untuk kembali ke tampilan mengemudi.
Rencanakan sebelum berangkat
Telusuri tujuan dan buka cuaca dari kontrol peta sebelum Anda mengemudi. Pemuatan peta, pencarian tujuan, perutean dan cuaca menggunakan layanan online. Fitur jaringan ini terpisah dari deteksi pada perangkat dan pencatatan lokal.
Bedakan sumber data
Jalan dan bangunan disediakan oleh data peta. Objek pendukung yang ditempatkan pada peta merupakan perkiraan dari deteksi kamera. Bangunan yang muncul saat akses kamera terganggu tidak membuktikan bahwa kamera sedang merekam. Periksa kamera dan status perekaman secara terpisah.
Periksa antarmuka saat ini
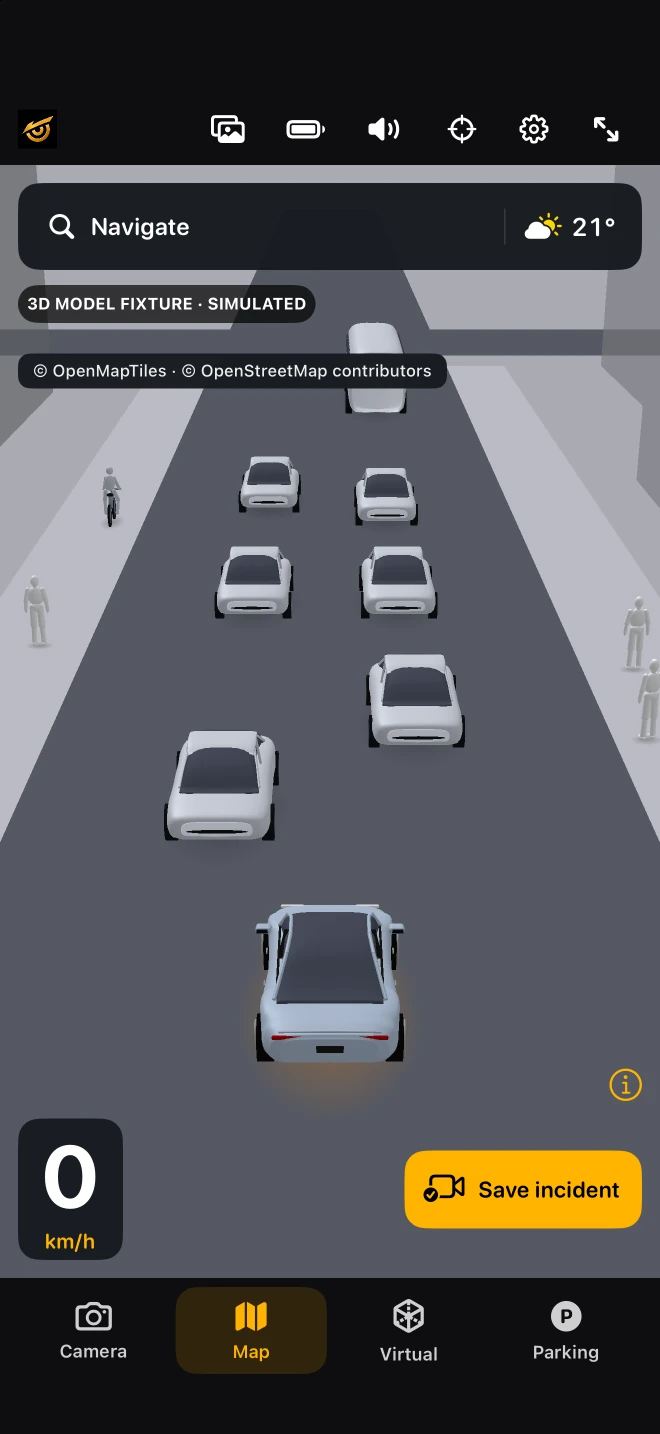
Pengambilan simulator AyniCam 2.0 menunjukkan tata letak Maps yang dirilis dengan konten simulasi. Hal ini berguna untuk menemukan kontrol, bukan menilai keakuratan lalu lintas yang sebenarnya. Cari tujuan dan tinjau rute saat berhenti. Jika cakupan peta atau akses jaringan tidak ada, jangan simpulkan bahwa AI lokal juga tidak tersedia.
Baca panduannya ↗