मुफ़्त और Pro
वर्चुअल व्यू
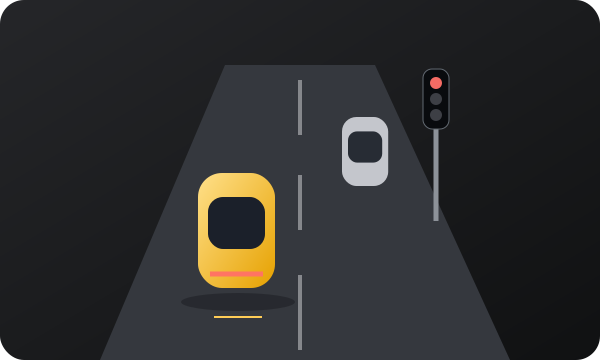
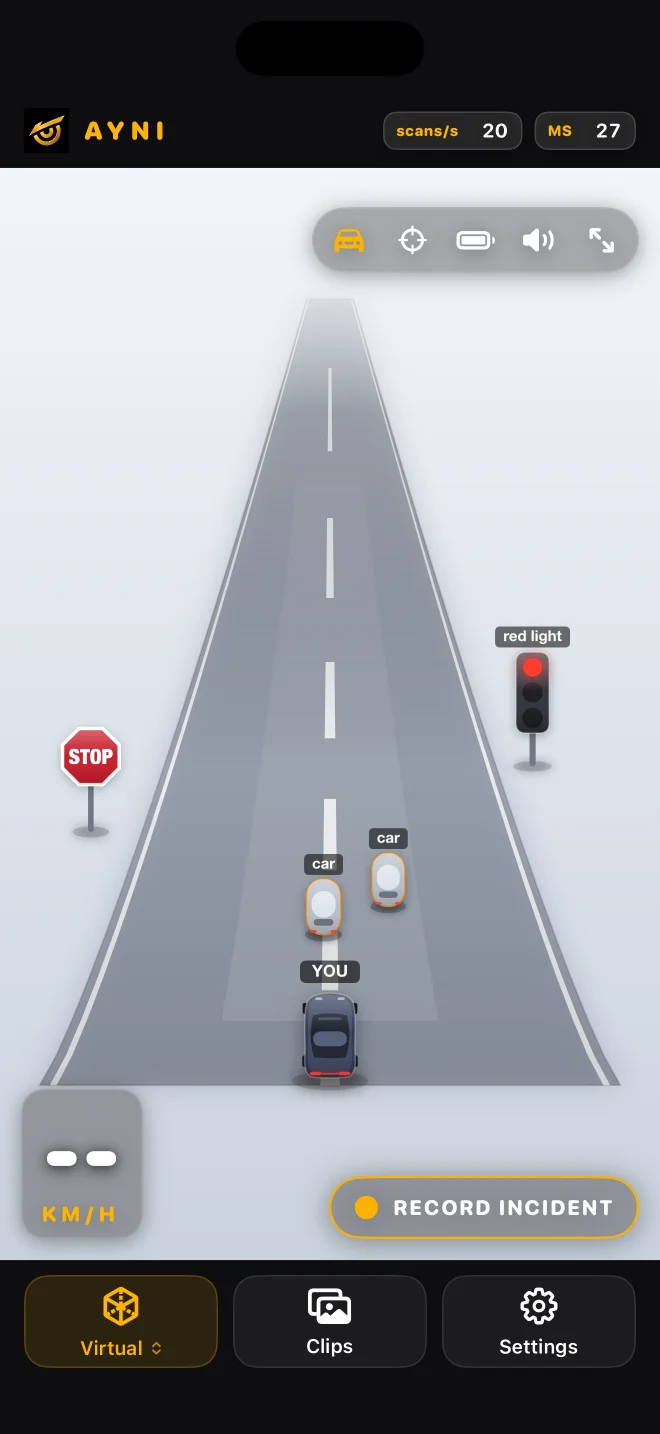
आसपास के ट्रैफ़िक की सरल तस्वीर।
2.5D दृश्य, पहचानी गई समर्थित वस्तुओं को सरल और स्पष्ट रूप में दिखाता है, ताकि स्क्रीन पर कम भीड़ हो।
पहचान को समझने का एक और तरीका
वर्चुअल व्यू, पहचान व्यू के वही कैमरा और डिटेक्टर नतीजे इस्तेमाल करता है। सरल वस्तुओं से दृश्य को एक नज़र में समझना आसान होता है; दृश्य बदलने से दूसरा कैमरा या दूसरा मॉडल नहीं जुड़ता।
डिटेक्टर चुनें, फिर वर्चुअल व्यू
nawnaw या nawnaw pro चुनें, फिर दृश्य कंट्रोल से वर्चुअल व्यू खोलें। सरल वस्तु किस चीज़ को दिखा रही है, यह समझने के लिए कभी भी पहचान व्यू में लौटकर कैमरे की तस्वीर देख सकते हैं। सेगमेंटेशन परिवार का पेज अलग है।
जगह का अनुमान
स्थिति, आकार और दिशा एक कैमरे से लगाए गए अनुमान हैं। यह 2.5D ड्राइविंग दृश्य है, सर्वेक्षण से मापा गया 3D परिवेश नहीं। यह कैमरे के बाहर मौजूद वाहन नहीं दिखा सकता और खाली दृश्य बाधाएँ न होने का प्रमाण नहीं है।
सेटअप की उपयोगी जाँच
रुके हुए वाहन में दिख रही समर्थित वस्तु की पहचान व्यू और वर्चुअल व्यू में तुलना करें। देखें कि उसकी सामान्य श्रेणी और वह किस ओर है, इस बारे में दोनों मेल खाते हैं या नहीं; सटीक दूरी का मिलान न करें। दृश्य खाली लगे तो मूल कैमरा तस्वीर और चुना हुआ पहचान मॉडल जाँचें। खाली दृश्य का अर्थ वस्तु का छूट जाना भी हो सकता है।
दृश्य में क्या छूट जाता है
सरलीकरण में बनावट हटती है और असमर्थित या छिपी वस्तुएँ छूट सकती हैं। यह न दिख रहे वाहन का पिछला हिस्सा नहीं दिखा सकता और न गाड़ी निकालने की जगह प्रमाणित करता है। सड़कों और इमारतों के लिए नक्शे चुनें; वे सुविधाएँ मैप डेटा से आती हैं, इस कैमरा दृश्य से नहीं।
गाइड पढ़ें ↗