Gratuit et Pro
Vue virtuelle
Une lecture simplifiée du trafic.
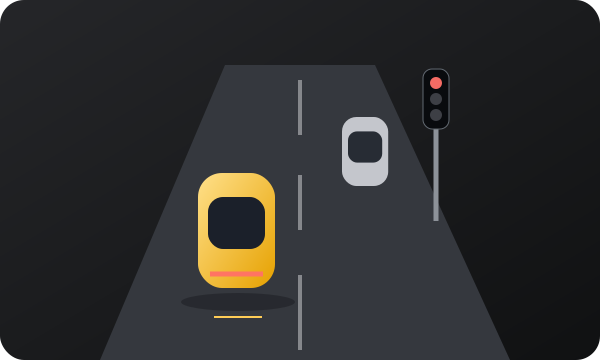
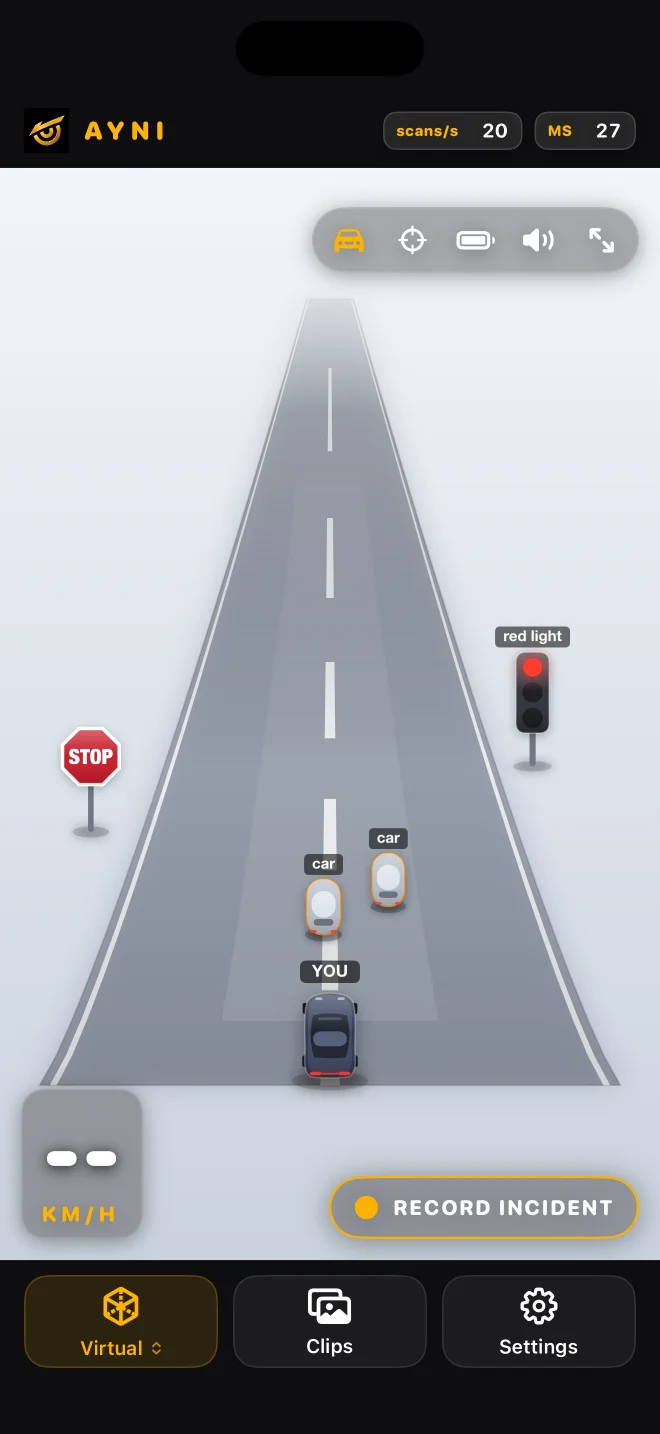
Une scène 2,5D représente les détections prises en charge avec moins de détails visuels concurrents.
Les mêmes détections, autrement
La vue virtuelle utilise la même caméra et les mêmes résultats de détection que la vue Détection. Les objets simplifiés facilitent la lecture ; changer de vue n’ajoute ni caméra ni second modèle.
Choisir un détecteur, puis Virtuel
Sélectionnez nawnaw ou nawnaw pro, puis Virtuel dans le sélecteur de vue. Revenez à Détection pour comprendre à quel objet réel correspond une représentation. Le modèle de segmentation dispose de sa propre page.
Un espace estimé
Positions, dimensions et orientations sont estimées à partir d’une seule caméra. Il s’agit d’un affichage 2,5D, pas d’un relevé exact de l’environnement. Les véhicules hors champ ne sont pas visibles et une scène vide ne prouve pas l’absence d’obstacles.
Un contrôle à l’arrêt
Comparez un objet pris en charge dans Détection et Virtual : sa catégorie et son côté général doivent être cohérents, sans attendre une distance exacte. Si la scène est vide, vérifiez l’image caméra et le détecteur choisi. Une visualisation vide peut aussi correspondre à un objet manqué.
Ce que la simplification omet
Les textures disparaissent et les objets masqués ou non pris en charge peuvent manquer. La scène ne montre pas l’arrière d’un véhicule invisible et ne certifie pas un espace libre. Les rues et bâtiments de Cartes proviennent de données cartographiques, pas de cette visualisation caméra.
Lire le guide ↗