Gratis y Pro
Vista virtual
Una imagen más sencilla del tráfico cercano.
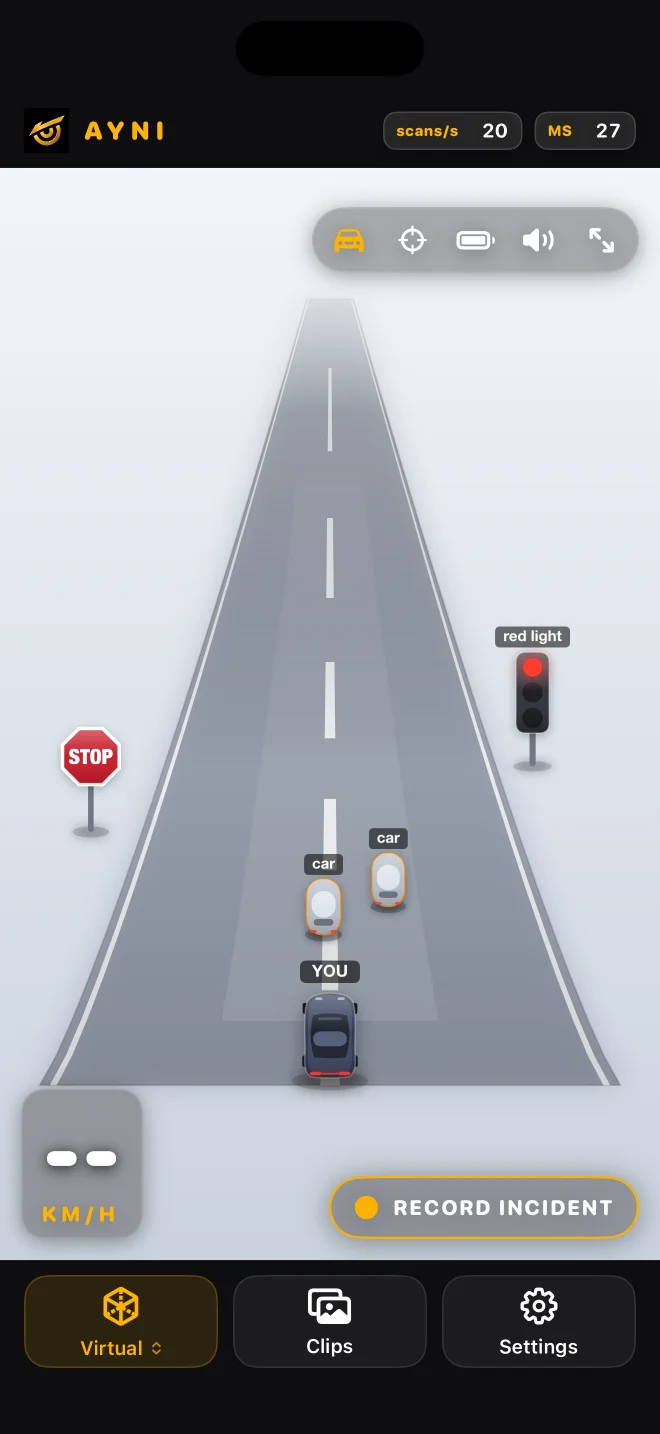
Una escena en 2,5D convierte las detecciones compatibles en representaciones de objetos fáciles de interpretar, con menos elementos visuales.
Otra forma de interpretar las detecciones
La vista virtual usa la misma cámara y los mismos resultados del detector que Detección. Sus objetos simplificados facilitan la lectura visual de la escena; cambiar de vista no añade otra cámara ni un segundo modelo.
Elige un detector y después Virtual
Usa nawnaw o nawnaw pro y abre Virtual desde el selector de vistas. Puedes volver a Detección para ver la imagen de la cámara cuando necesites entender qué representa un objeto simplificado. La familia de segmentación usa una página diferente.
Espacio aproximado
Las posiciones, los tamaños y las orientaciones son estimaciones de una sola cámara. Es una pantalla de conducción 2.5D, no un entorno 3D medido con precisión. No puede mostrar vehículos fuera del campo de visión de la cámara, y una escena vacía no demuestra que no haya obstáculos.
Una comprobación útil de configuración
Con el vehículo detenido, compara un objeto visible y compatible en Detección y Virtual. Busca coincidencias en su categoría general y su lado, no en la distancia exacta. Si la escena parece vacía, comprueba la imagen original de la cámara y el detector seleccionado. Una visualización vacía puede significar que no se ha detectado un objeto.
Lo que la pantalla no muestra
La simplificación elimina texturas y puede omitir objetos no compatibles u ocultos. No puede mostrar la parte trasera de un vehículo que no se ve ni certificar que un hueco permita una maniobra. Para calles y edificios, elige Mapas; esos elementos proceden de datos cartográficos, no de esta visualización de la cámara.
Leer la guía ↗