Gratisversion und Pro
Virtuelle Ansicht
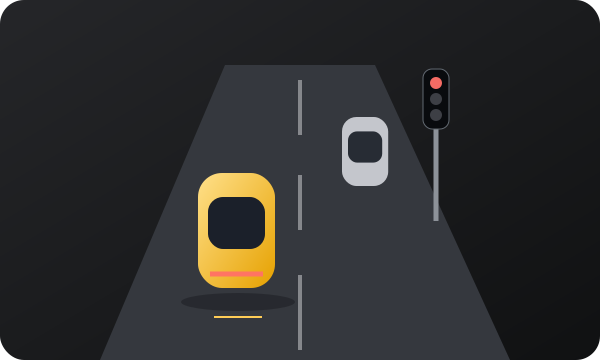
Ein einfacheres Bild des nahen Verkehrs.
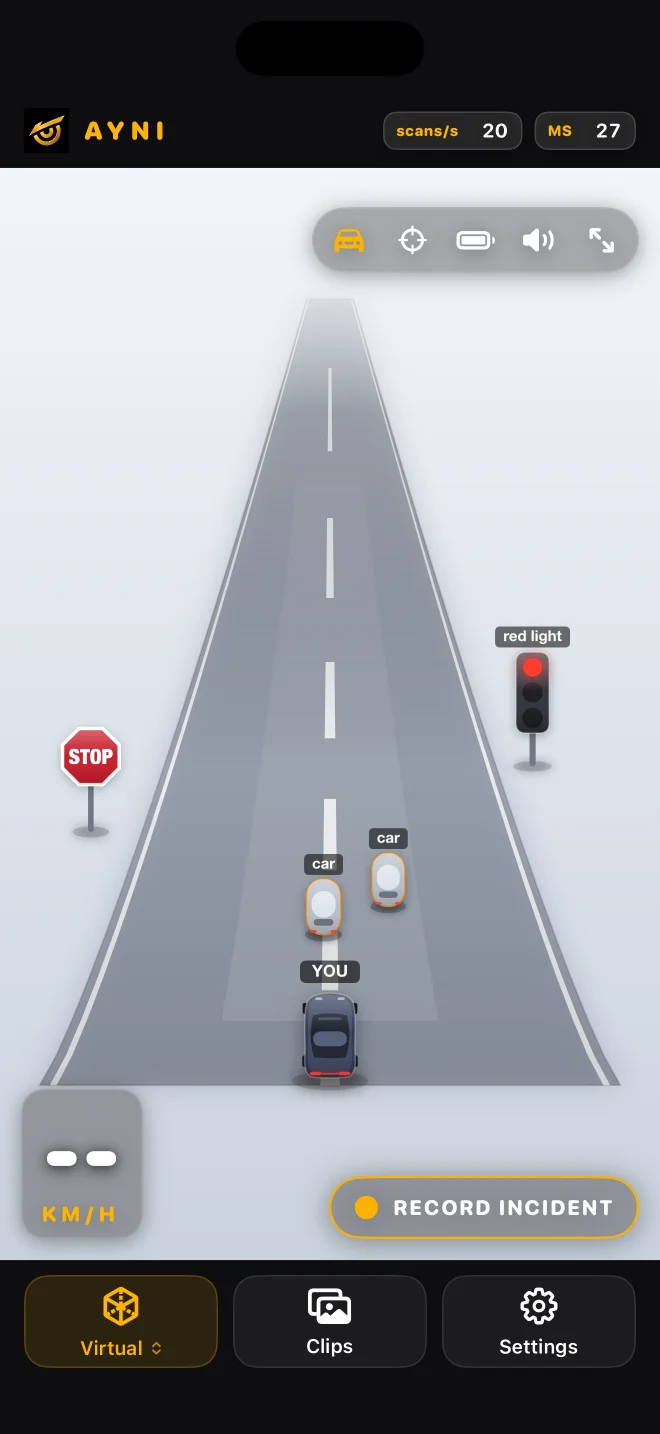
Eine 2.5D-Szene stellt unterstützte Erkennungen als leicht erfassbare Objekte dar und reduziert visuelle Ablenkungen.
Erkennungen anders darstellen
Die virtuelle Ansicht verwendet dieselbe Kamera und dieselben Detektorergebnisse wie „Erkennung“. Ihre vereinfachten Objekte machen die Szene leichter erfassbar; ein Ansichtswechsel ergänzt weder eine weitere Kamera noch ein zweites Modell.
Einen Detektor wählen, dann „Virtuell“
Nutze nawnaw oder nawnaw pro und öffne dann „Virtuell“ über die Ansichtsauswahl. Du kannst jederzeit zu „Erkennung“ zurückkehren, um im Kamerabild zu verstehen, wofür ein vereinfachtes Objekt steht. Die Segmentierungsfamilie nutzt eine andere Seite.
Ungefährer Raum
Positionen, Größen und Ausrichtungen sind Schätzungen aus einer einzelnen Kamera. Dies ist eine 2.5D-Fahranzeige, keine vermessene 3D-Umgebung. Sie zeigt keine Fahrzeuge außerhalb des Kamerasichtfelds, und eine leere Szene beweist nicht, dass keine Hindernisse vorhanden sind.
Eine nützliche Einrichtungsprüfung
Vergleiche im Stillstand ein sichtbares unterstütztes Objekt in „Erkennung“ und „Virtuell“. Achte auf Übereinstimmung bei allgemeiner Kategorie und Seite, nicht auf exakte Abstände. Wirkt die Szene leer, prüfe das Originalkamerabild und den gewählten Detektor. Eine leere Darstellung kann bedeuten, dass ein Objekt übersehen wurde.
Was die Anzeige auslässt
Die Vereinfachung entfernt Texturen und kann nicht unterstützte oder verdeckte Objekte auslassen. Sie zeigt nicht die Rückseite eines unsichtbaren Fahrzeugs und bestätigt keine Lücke für ein Manöver. Für Straßen und Gebäude wähle „Karten“; diese Inhalte stammen aus Kartendaten, nicht aus dieser Kameradarstellung.
Ratgeber lesen ↗