Gratis og Pro
Virtuel visning
Et enklere billede af nærliggende trafik.
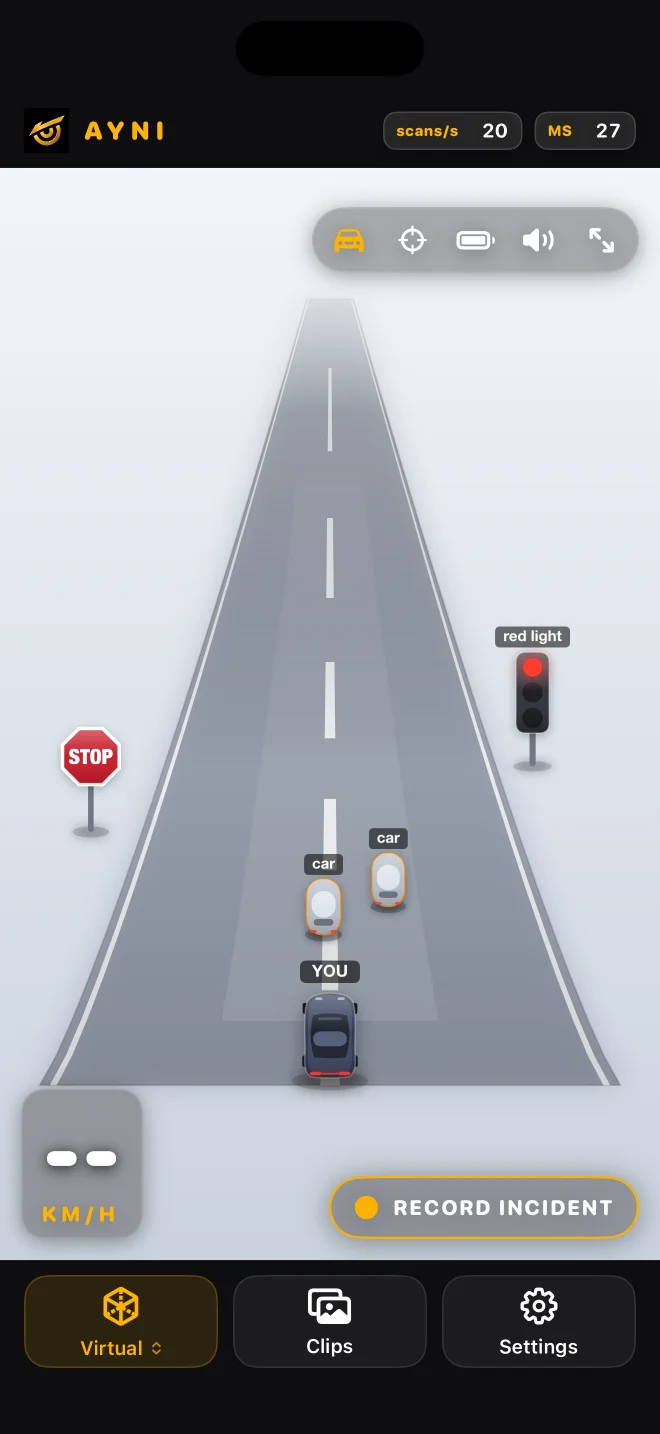
En 2.5D-scene omdanner understøttede registreringer til letforståelige objekter med mindre visuel støj.
En anden måde at læse registreringer på
Virtuel visning bruger det samme kamera og de samme registreringsresultater som Registrering. De forenklede objekter gør scenen lettere at overskue; et skift af visning tilføjer ikke endnu et kamera eller en ekstra model.
Vælg en detektor og derefter Virtuel
Brug nawnaw eller nawnaw pro, og åbn derefter Virtuel via visningskontrollen. Du kan vende tilbage til Registrering og se kamerabilledet, når du vil forstå, hvad et forenklet objekt repræsenterer. Segmenteringsfamilien bruger en anden side.
Omtrentlig plads
Positioner, størrelser og orienteringer er estimater fra ét kamera. Dette er en 2.5D-kørevisning, ikke et opmålt 3D-miljø. Den kan ikke vise køretøjer uden for kameraets synsfelt, og en tom scene beviser ikke, at der ingen forhindringer er.
En nyttig kontrol af opsætningen
Mens bilen holder stille, kan du sammenligne et synligt, understøttet objekt i Registrering og Virtuel visning. Se efter enighed om generel kategori og side, ikke præcis afstand. Hvis scenen ser tom ud, skal du kontrollere det oprindelige kamerabillede og den valgte registreringsmodel. En tom visualisering kan betyde, at et objekt blev overset.
Hvad visningen udelader
Forenkling fjerner teksturer og kan udelade ikke-understøttede eller skjulte objekter. Den kan ikke vise bagsiden af et uset køretøj eller attestere et hul til en manøvre. For gader og bygninger skal du vælge Kort; disse funktioner kommer fra kortdata, ikke denne kameravisualisering.
Læs vejledningen ↗