Free a Pro
Virtuální pohled
Jednodušší obraz okolního provozu.
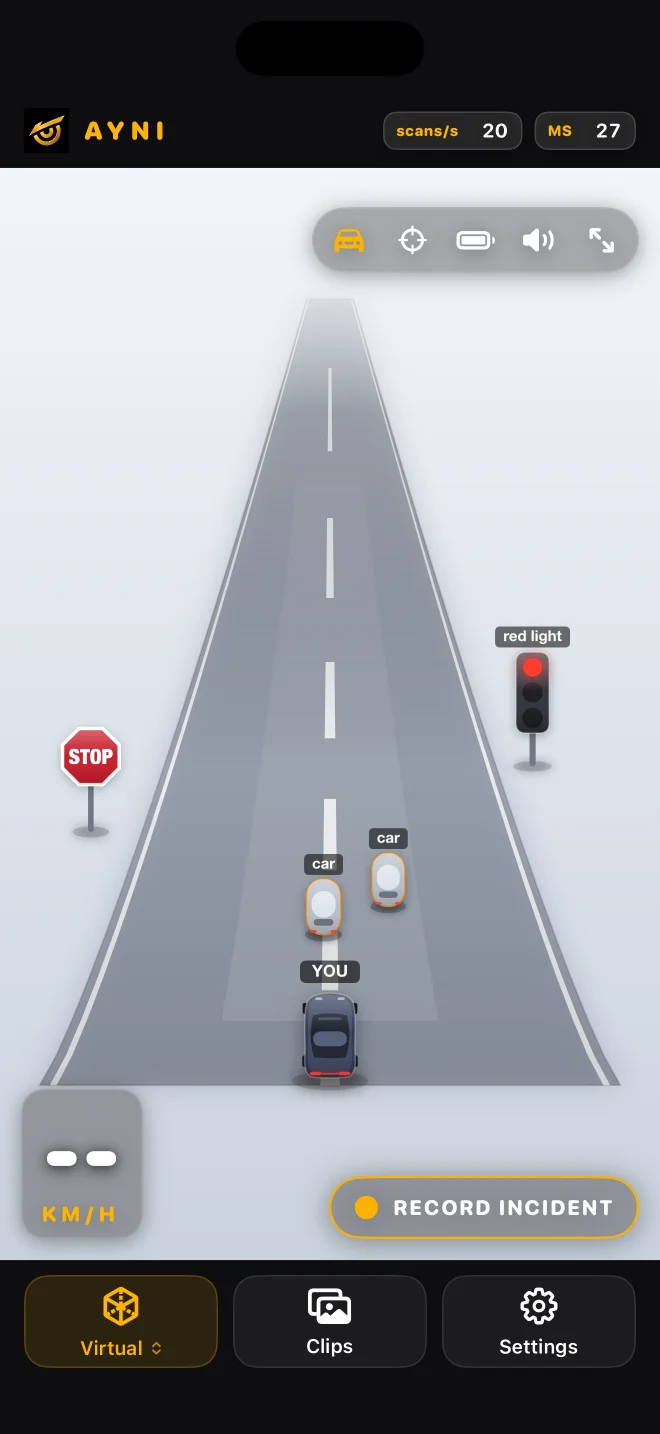
Scéna 2.5D mění podporované detekce na přehledné reprezentace objektů s menším vizuálním ruchem.
Jiný způsob čtení detekcí
Virtual View používá stejné výsledky kamery a detektoru jako Detekce. Jeho zjednodušené objekty usnadňují vizuální skenování scény; přepínání zobrazení nepřidá další kameru ani druhý model.
Zvolte detektor a pak Virtuální pohled
Použijte nawnaw nebo nawnaw pro a z ovládání pohledu otevřete Virtuální. Kdykoli potřebujete pochopit, co zjednodušený objekt představuje, vraťte se do Detekce s obrazem kamery. Rodina segmentace používá jinou stránku.
Přibližný prostor
Pozice, velikosti a orientace jsou odhady z jedné kamery. Jde o jízdní displej 2.5D, nikoli zaměřené 3D prostředí. Nezobrazí vozidla mimo zorné pole kamery a prázdná scéna nedokazuje nepřítomnost překážek.
Užitečná kontrola nastavení
Zastavte se a porovnejte viditelný podporovaný objekt v Detection a Virtual. Hledejte shodu ohledně jeho obecné kategorie a strany, nikoli přesné vzdálenosti. Pokud se scéna zdá prázdná, zkontrolujte původní obraz kamery a vybraný detektor. Prázdná vizualizace může znamenat, že byl objekt vynechán.
Co displej vynechává
Zjednodušení odstraňuje textury a může vynechat nepodporované nebo zakryté objekty. Nemůže ukázat zadní část neviditelného vozidla ani potvrdit mezeru pro manévr. Pro ulice a budovy zvolte Mapy; tyto funkce pocházejí z mapových dat, nikoli z této vizualizace kamery.
Přečíst průvodce ↗