Free a Pro
3D mapy a navigace
Zasaďte trasu do kontextu.
Zmapované silnice a budovy, přibližné zjištěné objekty, hledání cíle a počasí sdílejí jeden pohled na řízení.
Kontext ulice
Silnice a budovy pocházejí z mapových podkladů s pokrytím v závislosti na oblasti. Podporované detekce kamer jsou umístěny přibližně v tomto kontextu. Mapa není kamerou vytvořený model každé viditelné fasády. Přečtěte si poznámky k vydání Map 2.0.1, zjistěte, jak souvisí umělá inteligence fotoaparátu s mapou a ověřte, které požadavky na mapy a počasí využívají síť.
Zobrazení, které se přizpůsobí
Při nižší rychlosti se mapa přibližuje a při zvyšování rychlosti se plynule rozšiřuje. Upravte ji sevřením, prozkoumejte posouváním nebo otáčením a pomocí vycentrování se vraťte k jízdnímu pohledu.
Plánujte před odjezdem
Před jízdou vyhledejte cíl a otevřete počasí z ovládání mapy. Načítání map, hledání cílů, trasy a počasí používají online služby. Tyto síťové funkce jsou oddělené od detekce v zařízení a místního nahrávání.
Rozlišujte zdroje dat
Silnice a budovy poskytují mapová data. Podporované objekty umístěné do mapy jsou odhady z detekcí kamery. Budova zobrazená při přerušeném přístupu ke kameře nedokazuje nahrávání. Stav kamery a nahrávání ověřte samostatně.
Ověřte aktuální rozhraní
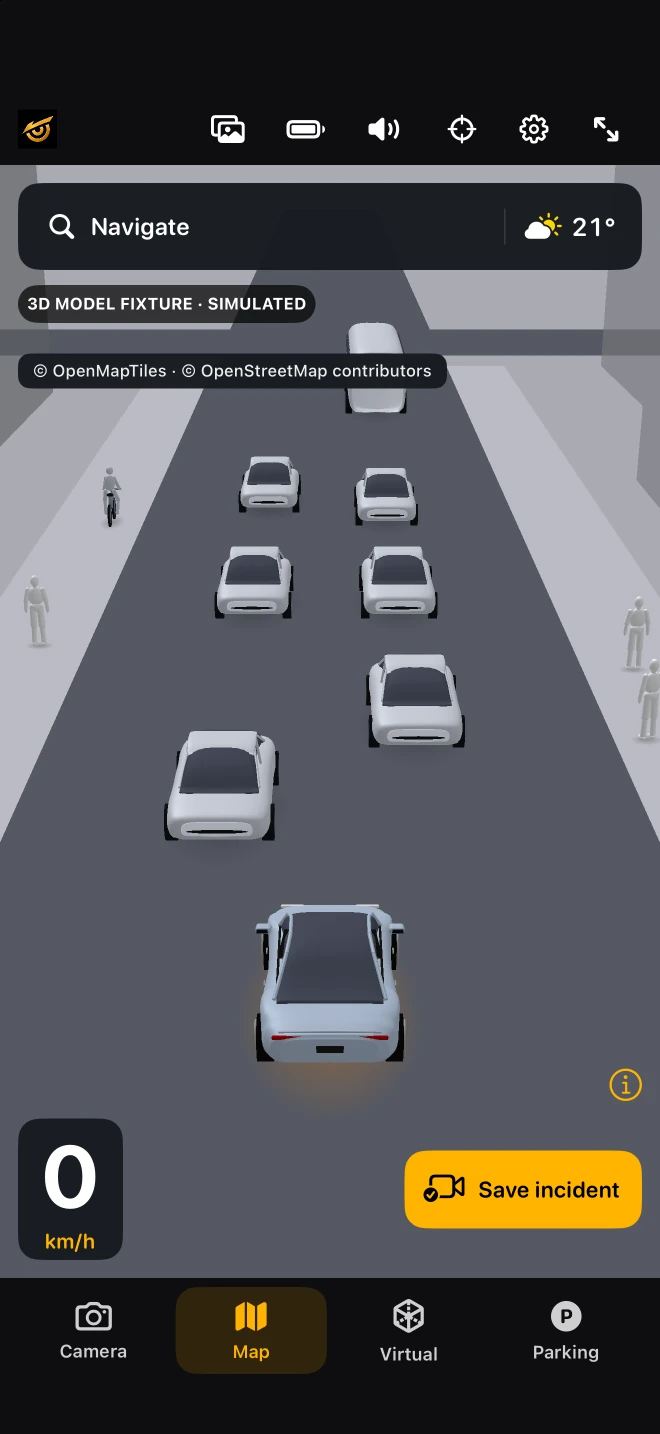
Záznam ze simulátoru AyniCam 2.0 ukazuje vydané rozložení Map se simulovaným obsahem. Hodí se pro hledání ovládacích prvků, ne pro posouzení přesnosti v reálném provozu. Cíl hledejte a trasu kontrolujte při stání. Chybějící mapové pokrytí nebo síť neznamenají, že je nedostupná i místní AI.
Přečíst průvodce ↗