বিনামূল্যে ও Pro
ভার্চুয়াল ভিউ
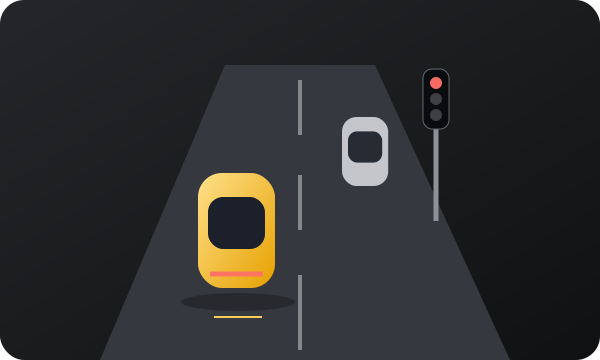
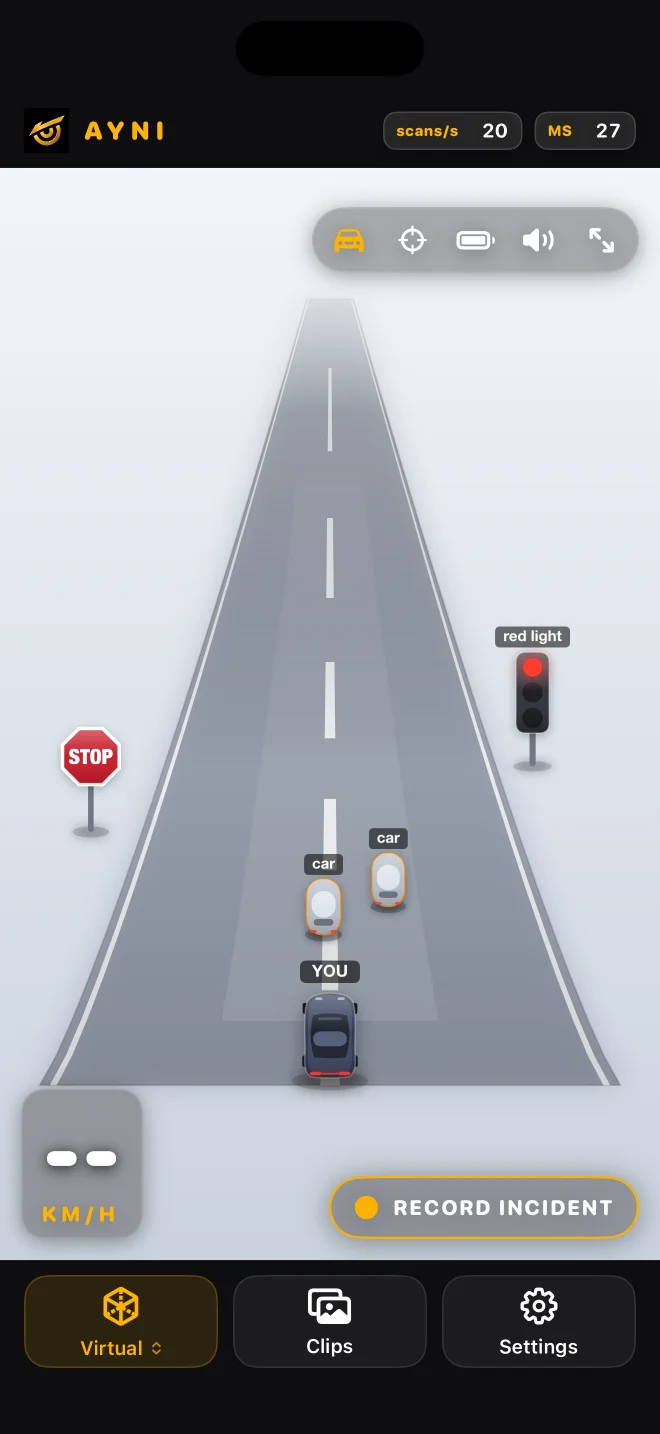
কাছের ট্রাফিকের সহজ ছবি।
একটি 2.5D দৃশ্য সমর্থিত শনাক্তকরণকে কম দৃশ্যগত ভিড়ে সহজে বোঝা যায় এমন অবজেক্টে উপস্থাপন করে।
শনাক্তকরণ বোঝার আরেক উপায়
Virtual View, Detection-এর একই ক্যামেরা ও শনাক্তকারীর ফল ব্যবহার করে। সরল করা অবজেক্টগুলো দৃশ্যটি সহজে বুঝতে সাহায্য করে; ভিউ বদলালে আরেকটি ক্যামেরা বা দ্বিতীয় মডেল যোগ হয় না।
ডিটেক্টর বেছে তারপর Virtual খুলুন
nawnaw বা nawnaw pro ব্যবহার করে ভিউ নিয়ন্ত্রণ থেকে Virtual খুলুন। সরল অবজেক্ট কী বোঝায় বুঝতে প্রয়োজনে Detection-এ ফিরে ক্যামেরার ছবি দেখুন। সেগমেন্টেশন পরিবারের আলাদা পৃষ্ঠা আছে।
আনুমানিক স্থানবিন্যাস
অবস্থান, আকার ও দিক একটি ক্যামেরা থেকে করা অনুমান। এটি 2.5D ড্রাইভিং ডিসপ্লে, জরিপ করা 3D পরিবেশ নয়। ক্যামেরার দৃশ্যের বাইরের গাড়ি দেখাতে পারে না, আর ফাঁকা দৃশ্য মানেই কোনো বাধা নেই, তা নয়।
কার্যকর সেটআপ যাচাই
থামা অবস্থায় Detection ও Virtual ভিউতে একটি দৃশ্যমান সমর্থিত অবজেক্ট তুলনা করুন। সঠিক দূরত্বের বদলে সাধারণ শ্রেণি ও কোন দিকে আছে, সেটি মেলে কি না দেখুন। দৃশ্য ফাঁকা মনে হলে মূল ক্যামেরার ছবি ও নির্বাচিত শনাক্তকারী দেখুন। ফাঁকা ভিউয়ের অর্থ কোনো বস্তু বাদ পড়াও হতে পারে।
পর্দায় যা থাকে না
সরলীকরণে টেক্সচার বাদ যায় এবং অসমর্থিত বা আড়ালে থাকা অবজেক্ট বাদ পড়তে পারে। এটি অদেখা গাড়ির পেছন দেখাতে বা গাড়ি চালানোর কোনো ফাঁক নিরাপদ বলে নিশ্চিত করতে পারে না। রাস্তা ও ভবনের জন্য Maps বেছে নিন; সেগুলো মানচিত্রের ডেটা থেকে আসে, এই ক্যামেরার ভিজ্যুয়ালাইজেশন থেকে নয়।
নির্দেশিকা পড়ুন ↗